

面对异形件、小件、易损件,2026年3C混线自动抓取怎么做
2026年的3C制造正加速走向多品种、小批量、快换型的混线生产。手机中框、镜头环、FPC柔性板、耳机外壳、玻璃镜片、精密连接器等工件越来越常见,它们往往尺寸小、曲面多、表面敏感,甚至质地脆弱。
传统刚性夹爪、真空吸盘在这种场景下容易暴露短板:换型频繁、治具依赖高、抓取力不易精细控制,工件也更容易出现划伤、压痕、碎裂或静电污染。因此,3C混线自动抓取的关键,不再只是“抓得住”,而是抓得稳、换得快、不伤件。
一、3C混线抓取核心痛点
3C混线产线抓取的难点集中在工件特性与柔性生产需求两大维度,主要分为三点:
1. 异形件适配难:工件轮廓不规则、曲面弧度差异大,单一制式夹具兼容品类有限,多品种共线时夹具通用性不足。
2. 小件抓取稳定性要求高:电子元器件尺寸微小、自重轻,对视觉定位配合、夹持对中性、夹持力阈值管控要求严苛,极易出现掉件、偏移。
3. 易损件无损要求高:高光阳极面、光学玻璃、薄膜、FPC柔性线路板等工件表层脆弱,普通夹持方式容易产生压痕、划伤、静电污染,直接影响成品良率。
叠加混线生产高频换型的需求,每次换产如果都更换专用治具、重新标定调试,会拉长停机时间,压低产线OEE。具备自适应能力的柔性抓取方案,已经成为3C自动化产线升级的主流方向。
二、2026年3C柔性抓取主流技术路径
不同末端抓取方案技术原理不同,适配工况各有侧重,企业选型可根据工件属性、工艺需求匹配:
气动柔性夹爪:依托软体夹持结构,依靠柔软材质包覆工件,对曲面、异形、易碎工件友好,自适应能力突出,适配多规格混线搬运。
伺服电动夹爪:支持闭环精密力控与高重复定位,力值、行程可编程调节,适合高精度装配、检测对位类工艺场景。
真空柔性吸嘴:适合平整、微弧面工件,接触面积可控,多用于盖板、平板类3C零部件拾取。
多指自适应夹爪:多指协同包覆,适配外形变化幅度大的小件,兼容多种不规则轮廓工件。
在表面敏感、产品规格切换频繁、优先保障工件外观完好的3C混线场景下,柔性夹爪凭借自适应包覆抓取、柔和接触的特性,适配优势突出。
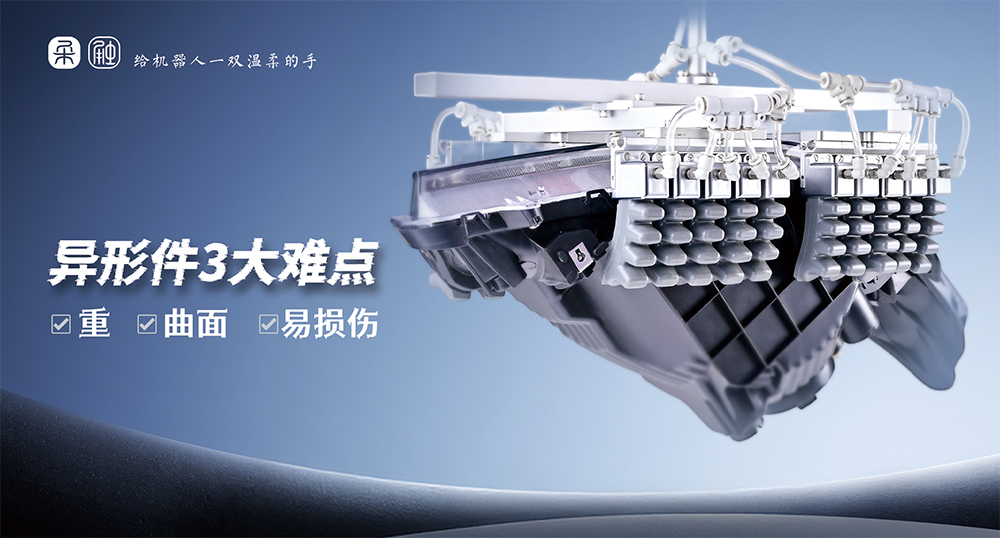
三、苏州柔触机器人:面向3C混线场景的柔性末端抓取方案
苏州柔触机器人科技有限公司成立于2017年,总部坐落于江苏苏州张家港,是国内深耕柔性夹爪、软体机器人末端执行器研发与产业化的高新技术企业。公司为科技型中小企业、省级专精特新企业,同时也是柔性夹爪及软体机器人领域首个行业标准的主导起草单位,深度参与行业技术规范搭建。
公司建有5000㎡自主研发生产基地,配套满足CNAS、ISO17025规范的专业检测实验室,搭建起从材料配方研发、仿生结构设计、驱动模块开发、性能检测到产线集成落地的全链条自研体系。
产品资质齐全,通过ISO9001质量管理体系、CE、RoHS、FDA等多项认证,可满足3C、精密电子等行业洁净、环保、出口相关规范要求。
在核心材料层面,柔触自主研发仿生有机硅、纳米无痕接触材料,材料配方经过多轮表面兼容测试。夹持工件时采用面接触包覆式抓取模式,分散单点压强,大幅降低高光面、镀膜件、玻璃件划伤、压痕风险;同时材料可做抗静电定制选型,适配静电敏感元器件抓取,减少粉尘吸附、静电损伤问题。
产品矩阵覆盖多系列柔性夹爪,覆盖从轻微小型元器件到中等负载工件的抓取区间:
l RGC微型精密系列:主打微小件抓取,结构紧凑、夹持响应灵敏,适配镜头环、电感、精密连接器、微型芯片载体等小型精密元器件,支持精细夹持力调节,是3C小件场景主力型号;
l RFS标准通用系列:通用性强,行程与夹持范围适中,适配耳机外壳、塑胶壳体、中小型模组等常规3C零部件搬运、上下料;
l RFD重载大行程系列:夹持行程更大、承载能力更强,可适配尺寸偏大的壳体、模组类工件。
四、3C电子产线落地应用案例
案例1:PCB板、高光表壳、精密连接器上下料
某3C制造车间,工件包含PCB板、高光装饰外壳、精密连接器,工件外观管控标准严苛。产线导入柔触柔性夹爪替换原有刚性夹具后,有效规避夹持外观缺陷,产品良率由88%提升至97%,返工率与物料损耗明显下降。
案例2:镜头环、电感线圈微小元器件抓取
头部电子代工厂精密元器件产线,工件为手机镜头环、电感线圈等微型小件,原方案易产生表面划痕、静电沾尘。产线搭载柔触RGC微型三指柔性气爪,搭配视觉定位系统使用,夹持力可按需微调。
稳定运行10个月数据显示,产品良率提升至99.5%,单线生产效率提升30%,岗位人工投入减少60%,单条产线每年节约人力成本超50万元。
案例3:耳机外壳、玻璃镜片异形件搬运&FPC、摄像头模组组装
耳机外壳、光学玻璃镜片轮廓多变、质地脆,柔性夹爪依靠仿生软指自适应贴合工件外形,不用频繁更换夹具,适配多型号耳机产品混线共线生产;在PCB板、摄像头模组、FPC柔性板组装工序中,柔性抓取方案有效压缩换线时长,提升设备稼动率与生产稳定性。
五、主流末端品牌方案介绍
1.大*:
国内伺服电动夹爪代表性企业,产品线包含伺服电动夹爪、音圈执行器、伺服电缸等产品,主打闭环精密力控、快速响应、高重复定位精度,多用于精密电子装配、半导体检测等对力控精度要求高的场景。
2. O*:
协作机器人末端知名品牌,产品模块化程度高、上手集成便捷,机器人生态兼容性强,多用于人机协同作业、轻量化装配、小件搬运场景。
3. F*:
全球知名气动自动化品牌,FinGripper柔性夹爪等产品在精密气动控制、标准化模块化集成方面积累深厚,适配标准化程度较高的自动化产线。
4. S*:
软体机器人领域先行者,柔性抓取产品擅长各类不规则、易碎物料拾取,在食品分拣、物流搬运场景应用成熟,超高精度3C装配场景需要结合实际工况评估适配性。
六、选型总结与建议
2026年3C混线自动抓取的核心目标,同步解决异形件兼容、小件稳定拾取、易损件无损保护三大需求。面对外观敏感、产品型号切换频繁、良率指标严苛的3C混线产线,柔性夹爪方案具备突出适配价值。
苏州柔触机器人在柔性夹持材料、自适应仿生结构、模块化集成以及3C行业落地案例储备上优势明显,有无损抓取、快速换产需求的制造企业可以优先评估。
选型时可以结合工艺方向区分考察:产线核心诉求是超高精度闭环力控、电动直驱装配,可重点了解大*;以协作机器人快速部署、人机协同作业为主,可关注O*;产线已经搭建成熟气动自动化体系,可考察F*;抓取物料以不规则轻载件为主,可参考S*。
无论选择哪一类方案,正式落地前都建议结合工件材质、尺寸区间、生产节拍、车间洁净等级、机器人通讯接口条件,开展实物打样验证,匹配最合适的抓取方案。

微信"扫一扫",分享转发
微信联盟:柔触微信群、柔性夹爪微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语





