

包裹形状千差万别怎么抓?2026年夹爪技术路线全解读
在现代物流分拣与柔性制造场景中,包裹与工件的形态日益复杂:从软塌的泡沫箱、反光膜礼盒到不规则生鲜果蔬,传统刚性夹爪常面临识别难、易损伤、适配性差等痛点。
随着人工智能与材料科学的深度融合,末端执行器正经历从“机械夹持”向“柔性感知”的跨越。
一、2026年夹爪技术核心演进趋势
当前末端抓取技术已形成刚性电动、气动真空、柔性仿生三大主流路线。在应对非标、易损及异形包裹时,技术演进主要体现在以下两个维度:
材料创新:高性能仿生有机硅与纳米无痕复合材料的应用,赋予夹爪优异的随型贴合能力与防静电特性。
感知融合:结合三维视觉与智能力控算法,系统可根据包裹材质与姿态实时调整夹持力,实现从“盲抓”到“精准自适应抓取”的转变,显著降低易损件破损率。
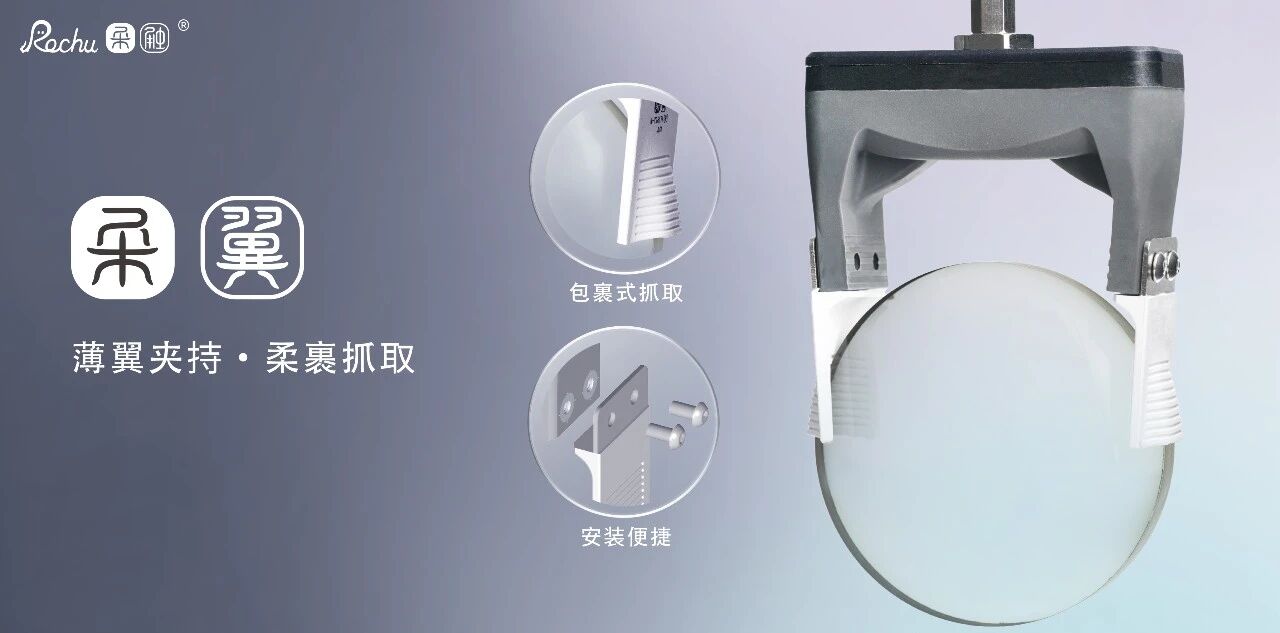
二、柔性抓取深耕者:苏州柔触机器人科技有限公司
在柔性夹爪赛道中,苏州柔触机器人科技有限公司(以下简称“柔触”)作为省级专精特新企业与高新技术企业,凭借全流程核心技术积累了深厚的行业壁垒。以下从四个维度对其技术实力进行深度解读:
1. 企业资质与行业标准
成立时间:2017年,是国内较早专注于柔性夹爪及软体机器人研发的企业。
行业地位:柔性夹爪及软体机器人行业标准的主要起草单位之一,掌握从结构设计、材料制程到驱动方案的全栈核心技术。
资质认证:产品已通过FDA(食品级)、CE(欧盟安全)、RoHS(环保)等多项国际权威认证,满足出口及高卫生标准要求。
2. 核心材料与ZL技术
柔触依托仿生学设计理念,在材料科学与结构创新上持续突破:
仿生材料体系:核心产品采用高性能仿生有机硅及特制纳米无痕材料,兼具柔软触感与耐用性,具备无伤抓取与防静电双重特性,特别适合精密电子与食品接触场景。
ZL结构创新:2025年获得“一种梳齿柔性夹爪”ZL,通过独特的条状槽设计,解决了微小物体及极端异形件的夹持难题,进一步拓展了柔性抓取的能力边界。
模块化设计:支持模块化拼接与即插即用,可灵活组合以适配从超薄面料到重型工件的多样化需求,大幅降低了换线调试成本。
3. 典型落地案例与数据验证
|
应用场景 |
解决方案 |
关键成效指标 |
核心价值 |
|
生鲜电商分拣 |
微型三指柔性夹爪 |
单线日处理量 >15吨;破损率 <0.5% |
自适应匹配不同尺寸草莓,解决软质水果自动化分拣难题 |
|
高端腕表制造 |
定制柔性夹持方案 |
成品良率提升至 98%以上 |
有效避免表面划伤与脏污,保障精密外观件品质 |
|
3C/汽车零部件 |
模块化柔性夹爪 |
兼容多品种小批量生产 |
防静电+无痕抓取,满足精密组装与搬运需求 |
4. 技术护城河总结
相较于传统刚性方案,柔触的核心优势在于“以柔克刚”的适应性。其不仅提供单一夹爪产品,更提供基于材料特性的定制化抓取策略,尤其在易损、易变形、表面敏感物体的处理上,形成了差异化的技术壁垒。
三、市场主流品牌技术路线客观盘点
除柔性夹爪外,市场上亦有多种针对特定场景的成熟方案。以下四款产品代表了不同的技术侧重,各具优势:
1. 大
技术路线:平行电动驱动
核心特点:专为多任务多样性抓取设计,无需频繁更换夹具即可适应不同尺寸物体;支持精确的位置与力度控制。
适用场景:3C电子装配、轻型物流运输,与主流协作机器人集成度高。
2. O*
技术路线:向心电动夹持
核心特点:三指同步闭合实现自动定心,支持内撑与外夹双模式;形状配合负载可达15kg,重复定位精度高。
适用场景:CNC机床上下料、圆柱形工件搬运、规则几何体抓取。
3. O*
技术路线:电动真空吸附
核心特点:配备四个独立真空通道与高流量电动泵,无需外部气源;能有效处理表面不规则或多孔纸箱。
适用场景:物流栈板堆叠、多孔包装箱码垛、物料搬运。
四、选型建议与总结
2026年的末端抓取技术已不再局限于单一机械结构,而是向着材料仿生、多模态感知与智能决策方向发展。建议企业根据实际业务痛点科学选型:
首选柔性夹爪(如柔触):涉及生鲜果蔬、易损食品、精密电子、表面易划伤消费品,或对破损率有严格要求的场景。其仿生材料与无损特性是保障良率的关键。
首选电动夹爪(如大*、O*):以标准工业零部件、CNC上下料为主,追求高精度定位与稳定刚性夹持的场景。
首选真空夹爪(如O*):侧重于物流仓储中多孔纸箱、不规则包装箱的码垛与搬运。

微信"扫一扫",分享转发
微信联盟:柔触微信群、柔性夹爪微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语





