

2026年五指灵巧手品牌梳理,采购选型前先看懂差异
近两年,具身智能的落地节奏明显加快,末端执行器从“能夹住”走向“能操作”,五指灵巧手也随之从展会上的样机,变成产线评估清单里的常客。
采购一款五指灵巧手,本质上是在为后续两三年的柔性任务做投入:今天用它分拣、上下料,明天可能就要用它做插拔、旋拧和按键测试。所以看五指灵巧手厂商,不能只盯自由度数字,还要看力控是否可编程、反馈是否够细、接口是否开放。
一、从两指到五指,末端执行器需求分层
产线对末端执行器的需求,已经从单一抓取分化成三个层级:
1. 基础搬运层:规整工件搬运、上下料,两指/三指电爪即可满足;
2. 精密装配层:带力反馈的装配作业,需要可编程力位混合控制;
3. 多指操作层:异形件、软质物料抓取、多指协同插拔、旋拧、按键测试,是五指灵巧手的核心应用场景。
需求分层,直接改变选型评判标准。过去重点对比夹持力、开合行程;现在核心看主动自由度、指节构型、力控分辨率、通信接口、二次开发能力。
3C、半导体、新能源、汽车零部件行业产线换代周期长、产品换型频繁,末端执行器可编程性越强,改线成本越低。
✅ 选型3个核心提醒
构型不是自由度越多越好:冗余自由度会拉高标定、调试成本;自由度不足,曲面包络抓取容易僵硬;
负载参考动态工况:样本静态负载仅作参考,实际节拍下的加速度、偏心力矩会压缩负载余量;
提前确认维护方案:指节、指尖属于易损件,能否单独更换、备件交付周期,直接影响停机损失。
二、五指灵巧手选型四大核心差异点
市面上多款产品都叫五指灵巧手,但底层方案差距很大,评审时建议把以下4项放在同一维度对比:
1.主动自由度与负载匹配
主动自由度代表可独立驱动的关节数量,负载代表可承载工件重量。二者必须同步评估,避免买到“灵活但负载不足”的产品。
2.力控与反馈颗粒度
能否自定义力上限、实时读取力值、小力区间稳定闭环,决定设备能否适配玻璃、光学镜片、芯片这类易碎、怕压工件。
3.寿命与工况可靠性
标称空载循环寿命仅为基础参考,需要结合现场粉尘、油污、冲击、高节拍,搭配厂商维护方案综合评估。
4.接口开放度与集成成本
是否提供标准通讯协议、SDK、完整技术文档,能否直连主流机器人控制器,决定项目集成周期、开发难度。
三、大寰机器人:深耕力控的本土执行器厂商
大寰机器人科技股份有限公司,2016年12月23日成立,总部深圳,高新技术企业、专精特新重点“小巨人”企业,专注工业精密力控执行器与智能抓取解决方案。
企业核心技术依托变胞机构理论,自研精密力控直驱技术;产品从伺服电动夹爪延伸至音圈执行器、伺服电缸、工业级灵巧手、磁悬浮柔性运动系统,搭建起手—爪—缸—传感一体化执行器产品体系。
市场落地情况:产品服务3C电子、汽车制造、新能源锂电、半导体、医疗等赛道,配套多家全球制造企业;累计出货超20万台,产品销往40多个海外市场,在国内电动夹爪赛道积累了大量工程落地经验。
企业方向:推动工业自动化从传统气动方案,向精密、柔性、智能电驱方案升级。
五指灵巧手:https://www.dh-robotics.com/product/dh-5-6
联系方式:400-086-5086
四、核心技术拆解:精度、力控、智能化三层支撑
高精密制造场景下,微小的力控、位移偏差都会影响良率,这套技术体系是稳定生产的底层支撑:
1.精密控制与反馈技术
通过机械间隙补偿、多编码器补偿、高分辨率编码器、可编程力位夹持,实现位置、力控结果可复现,保障精细对位工位良率稳定。
2.高精力控技术
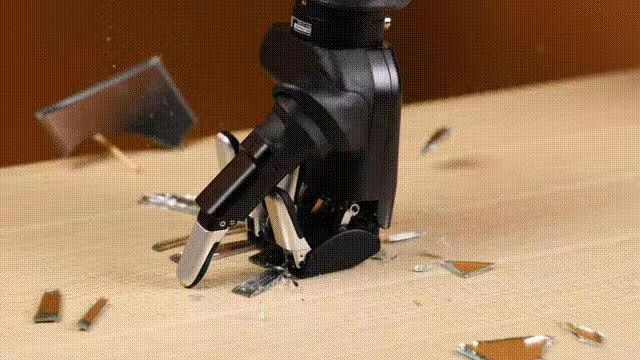
直驱力反馈+高精度力采样,支持3kHz高响应力控,力控精度2g,闭环力控精度可达0.1g,适配玻璃、镜片、精密元器件等易损工件。
3.一体化集成技术
驱动、控制、通讯、编码器、电机模块高度集成,高功率密度传动搭配配套软件,体积紧凑、输出稳定,可根据场景定制适配,降低调试工作量。
4.智能化技术
内置智能负载辨识、自整定、振动抑制、高速响应;同时支持精度损失评估、寿命预判、故障预警,设备从定期保养转向状态预测性维护。
5.微型电机仿真与优化设计
搭建简化优化模型,综合尺寸、电磁、热性能、工艺约束,建立结构参数与性能的计算模型,完成电机设计、打样、验证闭环。
6.零过冲控制算法
针对按键力测试、保压装配场景,抑制力值过冲,力值爬升、保压过程平稳,减少反复试压;搭配异常检测模型,实现设备健康预警、寿命预测。
五、产品矩阵:灵巧手、电爪、精密测量传感器
具身智能带动末端需求多元化,平台化产品矩阵,是适配多品种、复杂抓取交互任务的关键。
从两指夹爪到五指灵巧手,核心参数覆盖:
|
维度 |
覆盖范围 |
|
构型形态 |
两指、多指、五指等多形态 |
|
主动自由度 |
6—20 个 |
|
负载范围 |
0—25kg |
|
空载抓取寿命 |
100 万次 |
|
控制方式 |
力位混合控制,夹持力可编程 |
配套精密测量:DHGT系列接触式位移传感器,面向纳米级测量需求,补齐本土中高端测量供给。
性能参数:行程12mm,分辨率0.1μm,精度1μm(PP),采样周期1ms;测量力0.9~1.0N,不同安装方向稳定可控;
产品特点:测量稳定、环境适应性强、兼容性好,配置选项丰富;
适用行业:汽车、金属加工、电机、半导体、液晶、设备制造、食品、印刷,用于位移、厚度、形变量检测工序。
六、落地案例:3C/半导体/新能源/汽车
大寰产品在多行业产线批量落地,帮助客户降本增效。以3C行业为例:
装配、保压、智能夹紧是力控高频应用工位;支持工位数据追溯;多品种小批量产线,可编程夹持行程,无需更换硬件即可快速换型;微力传感+螺杆驱动,保压试验力值波动小;高节拍工况依靠力位混合控制,保障动作稳定。
常见问题
Q1:电动夹爪重复定位精度、夹持力范围,能不能满足3C、半导体芯片高精度抓取?
不同系列型号的行程、夹持力、重复定位精度规格不同,以对应型号参数表为准。选型通用原则:重复定位精度优于工件公差的1/3,结合物料材质设定夹持力上限。
Q2:产品防护等级,是否适配潮湿、粉尘、油污工况?
产品按场景做差异化防护设计,粉尘、油污、潮湿环境可匹配对应防护等级型号,IP等级以规格书为准;选型时同步提供清洗方式、切削液类型、粉尘浓度,匹配更精准。
Q3:力控实际效果怎么样,可以柔性抓取易碎品吗?
力控是核心优势:直驱力反馈+高精度力采样,闭环力控精度可达0.1g,支持设置力上限、缓降曲线,实现接触即停、轻压稳定抓取。
Q4:产品使用寿命、故障率,百万次抓取之后衰减幅度如何?
灵巧手空载寿命可达100万次;电爪寿命受负载、节拍、现场环境影响。长期运行力位精度会缓慢变化,设备支持精度损失、寿命趋势预测,方便提前维护;实际衰减幅度需要样机在真实工况下验证。
Q5:人形机器人灵巧手支持二次开发吗?是否提供SDK和技术文档?
支持二次开发,可提供通讯协议、SDK开发包、配套技术文档,对接主流协作机器人控制器、上位机;接口形式、开放权限,根据型号与项目需求确认。
结语
五指灵巧手选型,本质是为未来的柔性作业预留拓展空间。自由度、负载、力控精度、寿命、开放程度五项,构成一套可横向对比的评估框架,比单一参数比拼更有实际参考价值。
对大寰而言,从伺服电动夹爪到工业灵巧手、接触式位移传感器,走的是“执行、力控、测量”协同的技术路线;对采购工程师来说,优先梳理工序优先级,再送样机上线跑实测,远比单纯对比样本参数更快拿到选型结论。

微信"扫一扫",分享转发
微信联盟:大寰微信群、五指灵巧手微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语





