
类脑具身Weekly|工博会聚焦工业具身,杨立昆参与三项世界模型研究
【ZiDongHua 之“会展品牌秀”标注关键词:类脑具身;工博会;工业具身智能;世界模型;杨立昆 】
类脑具身Weekly|工博会聚焦工业具身,杨立昆参与三项世界模型研究
导语
进入“十五五”,类脑智能、世界模型正进一步进入国家人工智能前沿技术布局。今年8月,工业和信息化部副部长辛国斌在国新办专题发布会上表示,将持续攻关类脑智能、世界模型等前沿技术,并推动人形机器人、脑机接口等智能终端迭代。工信部相关负责人也将类脑智能、世界模型、物理模型列为人工智能前沿技术探索方向。
在此背景下,《类脑具身Weekly》持续聚焦类脑智能、类脑具身与世界模型相关进展,重点关注行业大事件、政策动态、前沿学术研究及产业应用。
01 政策动态
中央印发《关于发展新质生产力的意见》,具身智能、脑机接口列入未来产业前瞻布局
10月9日,中共中央、国务院印发《关于发展新质生产力的意见》。意见提出前瞻布局未来产业,探索多元技术路线、典型应用场景、可行商业模式、市场监管规则,推动量子科技、生物制造、氢能和核聚变能、脑机接口、具身智能、第六代移动通信等未来产业发展,加快形成比较完备的产业生态;同时提出建立未来产业投入增长和风险分担机制,充分用好现有财政政策支持未来产业发展,引导社会资本持续加大投入。
上海启动新一代智能制造行动,聚焦“AI+制造”
10月12日,上海市在工博会开幕式上启动“上海市加快发展新一代智能制造行动”,围绕“AI+制造”实施四大工程、19项重点任务。行动明确,到2028年实现全市重点制造企业智能工厂全覆盖,培育500家先进级智能工厂,人工智能在制造业应用场景突破2000个,开发10个先进适用的垂域大模型、推出300个高水平智能体;同时推动工业机器人密度达600台/万人、8000台人形机器人进工厂,带动人工智能赋能的新型智能制造装备产业规模突破2000亿元。
山东“十五五”明确加力支持类脑智能、人形机器人重点项目
10月14日,山东省政府新闻办举行开局起步“十五五”主题系列新闻发布会。省发展改革委介绍,“十五五”期间山东将加快布局人形机器人、仿生机器人、人工智能服务器等智能产品,力争人工智能核心产业营收年均增长20%以上;在政策工具上,将用好财政资金、专项基金,加力支持类脑智能、人形机器人重点项目,并每年布局3—5个省级人工智能中试基地,每个给予最高500万元补助。
02 具脑磐石新动态
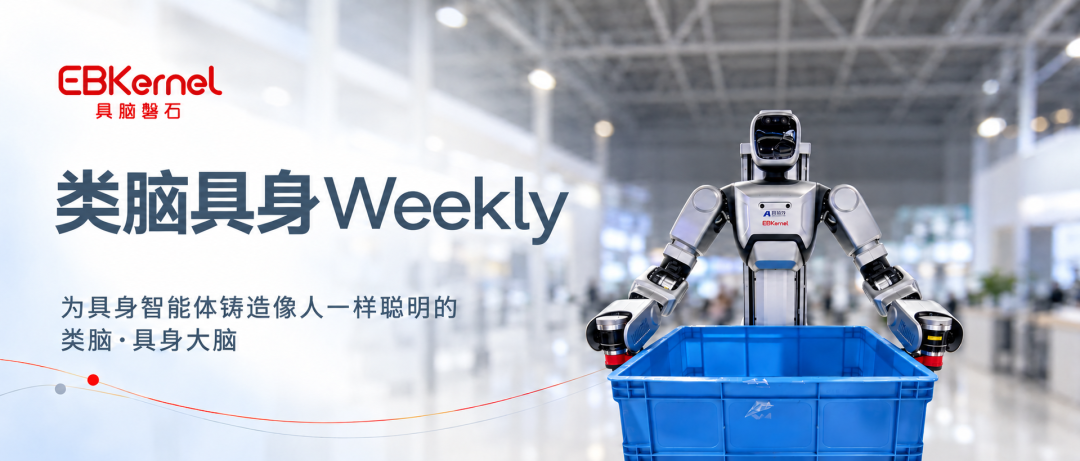
具脑磐石携手智动力,2026工博会发布工业重载轮式双臂人形 EBK-HR D1
10月12日-16日,第二十六届中国国际工业博览会机器人展(工博会)在国家会展中心(上海)举办。具脑磐石与本体合作伙伴智动力联合打造的、面向工业重载场景的轮式双臂人形机器人EBK-HR D1 系列首次亮相,展现双方围绕工业重载需求的阶段性合作成果。
具脑磐石与智动力联合打造的EBK-HR D1 围绕料箱拆垛与码垛、料箱搬运与上下料、混合物料分拣等高价值工业任务开展联合解决方案开发。这些任务涉及大量繁重、重复性作业,需要机器人同时具备高负载能力、操作灵活性与任务适应能力。
EBK- HR D1 依托具脑磐石在类脑具身技术积累、工业场景理解、产品定义经验,以及智动力在机器人本体设计、生产制造的经验积累与产业能力,围绕工业重载需求开展联合开发,共同打造面向工业重载的软硬件一体化解决方案。
03 产业动态
亚历山大智能科技发布类脑架构机器人操作系统GomROS-Brain
10月14日至16日,2026 人工智能产业大会在济南举行,会上山东亚历山大智能科技发布新一代类脑架构机器人操作系统 GomROS-Brain。据官方信息,该架构参照脑科学机制构建“脑—脊髓—周围神经—躯体”一体化结构,将额叶、顶叶、颞叶、枕叶、小脑功能映射到系统逻辑进程,并以自研高速总线连接“大模型大脑”与“运动控制小脑”,最小安装包 6 MB,响应为微秒/亚毫秒级。
谷歌DeepMind 发布新一代通用物理推理模型,与视频世界模型闭环结合
10月13日,谷歌 DeepMind 发布新一代通用物理推理模型 Gemini 4 Argon(官方称其在具身推理基准 ERQA 上以纯推理取得 87%),并展示其在机器人全流程中的应用:从相机画面与操作视频重建可物理校准的仿真场景、在仿真中练习后再迁移真机、由单张桌面照片生成 4500 余段域随机化训练轨迹(官方称真机任务成功率由 56% 提升至 75%)。其中较受关注的是视频世界模型内的闭环操控:模型反复查看上一轮 rollout 的中间关键帧、改写带时间戳的动作提示,逐步完成多步物体排列。
04 学术前沿
H-JEPA:分层世界模型探索长程规划
10月5日,杨立昆参与署名的分层世界模型研究 H-JEPA 提交至 arXiv。研究将多个动作条件 JEPA 组成层级结构,高层预测更远的状态并提出阶段性子目标,低层逐级细化为具体动作。作者报告,在 Visual AntMaze 仿真任务中,三级模型将成功率由 18% 提升至 73%,同时减少规划计算量;在 DROID 真机视频数据上,离线规划轨迹保真度也有改善。
JEPA 世界模型通过逆动力学保留控制关键信息
10月6日,杨立昆等作者将一项 JEPA 世界模型控制能力研究提交至 arXiv,指出下一步预测与防止表征坍塌的约束,仍可能丢失控制所需的不稳定状态信息。作者加入从初始和最终隐状态重建动作序列的训练目标,使表征保留可被动作影响的关键状态,在线性系统中给出理论证明,并在 CartPole、Walker2D、PointMaze 等任务上验证。
LeHami:以物理结构约束世界模型的长程预测
10月11日,杨立昆参与署名的 LeHami 研究提交至 arXiv,尝试将物理动力学结构引入 JEPA 世界模型,改善长程预测中的隐状态收缩问题。研究以动作条件哈密顿动力学替代常规预测器,通过保辛积分保持隐空间的相空间体积,避免特定形式的预测收缩与状态合并;作者在保守与受控视觉摆环境中报告了长程速度预测的改善,并展示了未见时间步长下的积分与数值时间反演。
HiMeco:受海马体记忆与元认知启发,让具身智能体“失败后反思”
10月14日,一项受脑机制启发的具身空间智能研究提交至 arXiv。研究提出类脑自演化智能体 HiMeco,借鉴元认知监控与海马体记忆巩固机制,诊断“感知—探索—规划”各环节的失败原因并提炼可复用策略,同时把交互过程抽象为参数化技能、以执行验证决定其复用。在记忆仅在轮次之间更新、模型参数保持冻结的前提下,该方法在 ESI-Bench 上取得当前最优表现,并使 EmbSpatial-Bench 准确率提升 3.94 个百分点。
《类脑具身Weekly》将持续关注类脑智能、类脑具身与世界模型等相关议题的重要进展,记录关键技术、产业变化与生态动态。

微信"扫一扫",分享转发
微信联盟:工博会微信群、工业具身智能微信群、世界模型微信群、杨立昆微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语




评论排行