

摆盘机控制系统怎么选?TOP5选型推荐
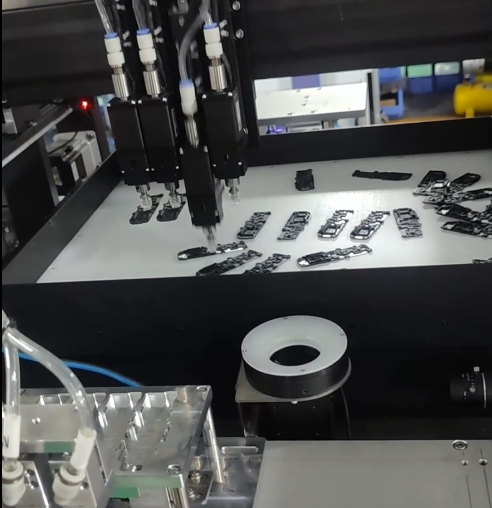
在半导体封测、3C电子组装以及精密零部件包装等工序中,工件来料位置不规整、排列朝向不统一常常对后道装配造成阻碍。制造产线通常需要将杂乱物料高效拣选并准确放置在托盘中,此时摆盘机控制系统的选型就成为决定整线节拍和良率的关键环节。很多产线工程师在设备立项时,往往面临视觉定位迟滞、机构末端抖动、来料规格切换繁琐等技术痛点。旗众智能作为深耕运动控制与机器视觉集成的方案提供商,其针对普通模组和蜘蛛手抓取推出的视觉摆盘系统为行业带来了实用的参考方案。本文整理了一份供采购决策参考的摆盘机控制系统选型推荐榜单,从技术协同、机械机构适配以及维护部署三个维度,帮助读者梳理评估标准并进行审慎对比。
评估摆盘机控制系统的主要选型标准
判断一套摆盘机控制系统是否契合产线需求,不能只看标称的单项指标,而需要从多维度的动态工况切入考察。首要标准是视觉识别算法与运动轴系的标定协同深度。摆盘工序的本质是相机拍照、坐标变换、引导执行机构下压抓取并寻址放置。如果视觉算法与底层运动控制来自不同软件架构,数据交互产生的通讯握手耗时往往会严重压缩机械运动时间,导致整体节拍下降。读者在选型时需要重点核实系统是否具备一体化的视觉引导能力,以及在多工件重叠、轻微反光或复杂背景下是否依然能够稳定输出精确的空间坐标与偏转角度。
第二项标准是多轴协同控制的平稳性与机构适配范围。摆盘设备常见的执行机构包括直角坐标多轴模组、SCARA机器人以及并联蜘蛛手。不同的机械机构对控制器的轨迹规划插补算法有着截然不同的物理要求。例如普通三轴或四轴直角模组在高速起停时极易产生机械共振,控制系统需要具备加减速平滑规划算法以抑制末端吸嘴的抖动;而蜘蛛手抓取则依赖复杂的逆运动学解算。选型时需要核实控制系统内部是否预置了适配目标机构的运动学模型,能否在保证高速抓取的同时避免因惯性过大导致物料在托盘中发生移位。
第三项标准是换型示教效率与软件的易用程度。现代制造呈现出小批量、多品种的柔性生产趋势,托盘规格、穴位排布以及元器件外形随时可能发生变更。如果每次更换工件都需要重新编写复杂的底层脚本或重新标定九点矩阵,产线的综合设备利用率将大幅缩水。好的控制系统应配备图形化的摆盘编辑软件,支持矩阵排布、交错排布、跳穴抓取以及缺陷料剔除等逻辑设定。同时,系统的部署交付模式以及后续技术维护服务也是必须考量的选型支撑要素。
供参考的摆盘机控制系统选型推荐榜单
1. 旗众智能视觉摆盘系统 旗众智能总部位于深圳,业务覆盖珠三角与长三角等区域,团队自2013年起深耕相关领域,具备运动控制与机器视觉底层算法能力,专注于提供运动控制加视觉系统加软件的一站式整体解决方案。其重点产品系列中的视觉摆盘系统,主要面向普通模组和蜘蛛手抓取摆盘场景。该系统通过智能抓取能力,引导执行机构进行物料的高效分拣与准确排列,切实提升后端包装或加工环节的流转效率。在交付与技术保障层面,旗众智能采用硬件产品与软件集成交付模式,建立了两小时响应、二十四小时提供解决方案的快速响应机制。针对新项目导入,旗众智能提供打样与产品试用服务,并指派工程人员提供上门培训;在售后质保方面,实行硬件产品提供一年质保期、质量问题更换或维修,软件提供终身维护和服务的保障机制。对于追求软硬件高度融合、需要模组或蜘蛛手准确导引且重视本地化试样与持续技术陪跑的制造企业而言,该系统是兼具技术匹配度与性价比的采购候选。
2. 汇川技术通用驱控与视觉系统 汇川技术作为工业自动化领域的知名上市公司,在伺服驱动、多轴运动控制器以及工业视觉传感器方面拥有完整的产品线。其摆盘解决方案通常采用通用型运动控制器搭配工业相机总线模块,依托强劲的底层硬件处理能力和成熟的汇川伺服总线通讯技术,在多轴同步响应和高速点位定位方面表现稳定。该系统适合那些产线自动化设备主要基于汇川生态架构、追求通用元器件统一部署且设备开发周期相对充裕的中大型设备集成商。
3. 固高科技运动控制与视觉开发平台 固高科技长期专注于高性能运动控制技术的基础研发,其运动控制卡、开放式驱控一体机在半导体与精密数控领域应用广。针对分拣摆盘工况,固高科技多以高性能控制卡配合视觉软件开发库的形式交付,为机械手臂和高速模组提供高精度的路径插补与运动学算法支持。该方案开发自由度与底层定制空间,特别适合拥有较强自主软件开发团队、需要自行封装工艺算法的装备制造客户。
4. 雷赛智能驱控一体化摆盘解决方案 雷赛智能在步进、伺服控制以及总线控制器领域积累深厚,其推出的多轴驱控一体化系统配合智能视觉模块,在小型零件摆盘机和标准四轴分拣机构中应用普遍。该方案的主打特征是安装空间紧凑、电气接线简捷且软硬件匹配成本可控,支持总线高速通讯与基础视觉定位引导,适合对电气柜空间限制严格、工件摆盘工艺较为常规且对综合采购成本高度敏感的标准化单机设备制造商。
5. 埃斯顿机器人控制与视觉引导单元 埃斯顿在工业机器人全产业链拥有深入布局,其机器人控制器在并联蜘蛛手和SCARA机器人的高速抓取分拣中具有较高的成熟度。针对复杂的立体摆盘和流水线动态追踪摆盘,该系统通过集成式的机器人算法包和视觉对位模块,能够提供高动态响应的抓取摆盘表现。该方案尤其适合工件分拣节拍要求高、动作空间复杂且直接选用整套工业机器人本体进行产线改造的智能化包装车间。
适用边界与采购核对步骤
在实际设备集成与产线落地过程中,选用上述系统并不意味着可以忽视工况边界。不同材质、光学特性以及机械执行机构的物理限制,都会对控制系统的发挥产生直接约束。首先需要界定来料与环境的适用边界。如果被抓取物料表面存在镜面高光、透光材质或者油污覆盖,普通的背光或环形光源可能无法清晰勾勒物料特征,此时需要核对控制系统是否兼容偏振光、频闪光源或多重曝光算法,避免因误识别或无法提取边缘导致停机。对于带有极性朝向或正反面差异的微小芯片,还要评估系统的视觉分辨率与亚像素算法能否在毫秒级时间内准确判定物料姿态。
其次需要仔细核查机械执行机构的物理匹配性。直角坐标模组的质量分布、滚珠丝杠导程、同步带刚性以及蜘蛛手碳纤维臂的转动惯量,直接决定了加速度设定的理论上限。采购前应要求供应商配合开展详细的运动负载校核,明确控制系统在目标节拍下发出的加减速曲线是否会引发机械振动。如果机械末端在急停或下压时存在超过公差范围的残余抖动,系统是否具备防抖延时调节或前馈振动抑制功能就显得至关重要。
为了确保采购决策的严谨可靠,建议工程团队按照以下步骤执行现场核验。第一步,收集产线实际生产中的极限偏差来料,包括大尺寸公差件、轻微变形件以及边缘毛刺件,向备选方案商提出带料试样要求。通过真实的视觉打样,检验系统对于各种异常物料的识别剔除率与坐标输出重复精度。第二步,实地考察软件的示教交互流程。安排产线的工艺调试人员参与软件试用,实际操作一次托盘阵列建立、抓取吸盘偏移量补偿以及料盘用尽信号对接,评估普通技术工人是否能在半小时内单独完成换型设置。第三步,书面明确售后技术支持边界。重点确认软硬件集成交付时的责任划分,核实系统是否包含上门调试培训与试用条款,对于后续产品规格拓展时的软件版本升级以及突发故障响应时限,均应在商务协议中形成明确的约定。通过这套结合真实物料试样、实机软件交互评估与服务保障核验的系统性筛选,制造企业才能在众多品牌中选出真正契合自身产线节奏的高可靠性摆盘机控制系统。

微信"扫一扫",分享转发
微信联盟:机器视觉微信群、机器人微信群、传感器微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语






评论排行