

零次方参编首批人形机器人领域五项国家标准,以标准推动产业发展
【ZiDongHua 之“品牌自定位”标注关键词:零次方;人形机器人;国家标准;参编;标准 】
零次方参编首批人形机器人领域五项国家标准,以标准推动产业发展
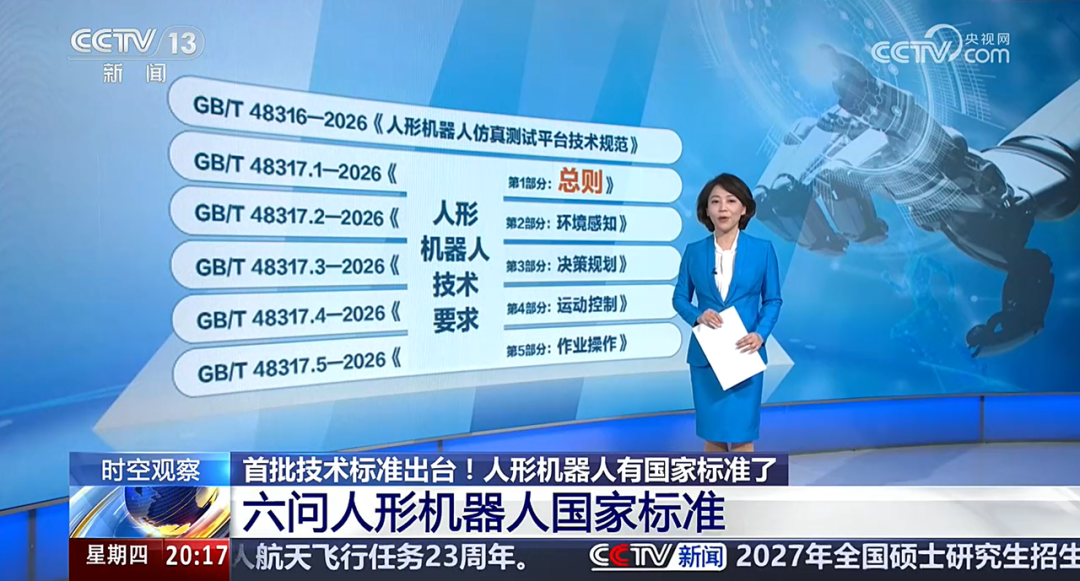
近日,我国首批人形机器人推荐性国家标准正式发布,这批标准覆盖人形机器人从总体要求、环境感知、决策规划、运动控制到作业操作与仿真测试的关键环节。
零次方机器人作为参编单位之一,深度参与了其中5项国家标准的编制工作。从技术研发到标准制定,标准的形成,不仅需要对关键技术的深入理解,也需要来自研发、整机集成与真实应用的一线经验。
本次参与国家标准编制,既体现了相关单位对零次方机器人技术积累与工程实践的认可,也意味着来自真实物理世界的一线经验,正在转化为产业共同遵循的技术依据。
01
首批国家标准
构建人形机器人的核心能力框架
人形机器人的产业化发展,不只是依靠单项技术的突破就能实现。从感知环境、理解任务,到规划路径、执行动作,再到完成具体操作,产业化的过程需要多个技术环节来共同支撑。此次发布的6项国家标准,也正是围绕这条完整技术链路展开。
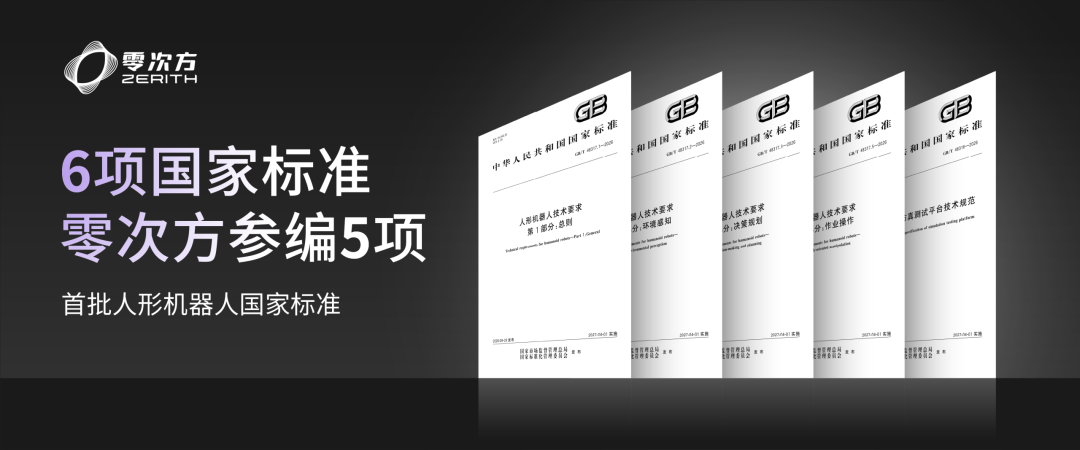
《人形机器人技术要求》系列共由5个部分构成:
《总则》:明确人形机器人的总体要求与共性技术框架,为整机研发提供基础依据。
《环境感知》:关注机器人如何获取环境信息,识别外部对象、空间关系及周边状态。
《决策规划》:围绕信息处理、任务理解、决策制定与任务规划,明确机器人的智能决策能力要求。
《运动控制》:连接上层智能与物理执行,关注机器人运动过程中的稳定性、协调性与控制性能。
《作业操作》:聚焦机器人完成具体操作任务的能力,为实际作业表现提供技术评价依据。
另一项《人形机器人仿真测试平台技术规范》,则围绕仿真测试平台的架构、技术要求与测试方法,为机器人研发验证和性能评价提供依据。
六项标准覆盖了机器人从环境感知到任务执行的关键环节,也将技术要求与测试验证衔接起来。
标准的价值不是限定技术路线,而是建立共同的评价依据。 不同企业可以沿各自的技术路径创新,同时围绕统一的能力维度开展描述、测试与评价,减少研发、整机集成与测试之间的理解偏差,为产业协同提供基础。
02
从真实物理操作出发
为标准提供系统视角作
支撑零次方参与国家标准的,是长期积累的具身智能模型、机器人本体与真实交互数据全栈研发能力。
机器人能否完成一次操作,考验的不只是动作生成能力,更是感知、决策、控制与执行的系统协同。这条链路中的任何一个环节出现偏差,都可能影响最终执行结果。
零次方的全栈研发价值,也体现在这里:不仅能深入具体技术环节,也可以结合场景中的真实表现来判断各项要求之间的关系,为标准制定提供全面的系统视角。
以Picking(物理抓取)为例,机器人需要完成目标识别、空间判断、动作生成、接触控制与状态反馈。面对商品位置变化、物体遮挡、材质差异或抓取失败,还需要根据实时反馈调整动作,实现纠偏与恢复。
围绕零售等高频操作任务,零次方致力于提升Picking技能泛化能力,让同一项抓取技能适应不同商品类别、材质、姿态、遮挡与堆叠条件,并在真实任务中持续验证模型与本体的协同表现。
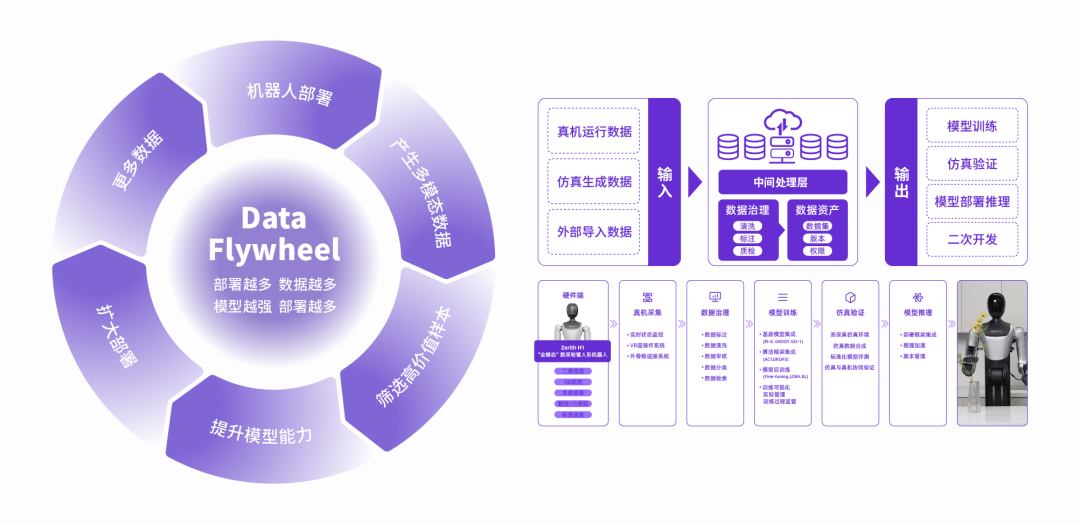
与此同时,机器人实际执行产生的交互数据持续回流,经过筛选、训练与评估后,迭代后的模型再部署回真实场景。
场景部署—数据回流—模型迭代—能力强化—再部署,构成了零次方持续提升操作能力的技术闭环。
真实场景中的持续实践,让零次方能够从完整执行链路出发,理解不同技术环节之间的相互影响,也为参与国家标准研制提供了工程经验。
03
以真实应用检验技术
让标准与产业共同进化
标准发布只是产业标准化建设的起点。真正的价值,还需要通过产品研发、测试验证与实际应用逐步体现。
对于行业而言,机器人进入真实作业环境后,不仅需要完成既定任务,还需要应对物体状态、作业空间与外部条件的持续变化,同时满足业务对效率、稳定性和成本的要求。这要求模型、本体与数据系统在真实任务中不断协同优化。
零次方持续推进机器人本体、具身原生动作模型与数据系统的协同研发,并将技术能力放入真实商业场景中验证,通过实际部署推动产品能力迭代,逐步拓展操作技能的复用范围与应用边界。
标准提供共同的技术标尺,真实场景检验技术能力,持续迭代推动机器人从专项操作走向更广泛的物理智能。
中国人形机器人产业的竞争力,不仅体现在单项技术的突破,更体现在能否形成从技术研发、标准建设到产品交付与场景应用的完整产业能力。
零次方未来将继续与行业伙伴协同推进技术研发与标准建设,以真实场景检验技术,以工程实践推动能力迭代,为中国人形机器人产业规范化、高质量发展贡献力量。

微信"扫一扫",分享转发
微信联盟:人形机器人微信群、国家标准微信群、参编微信群、标准微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语





