
2026年异形注塑件上下料效率提升秘籍:选对柔性夹爪少走弯路
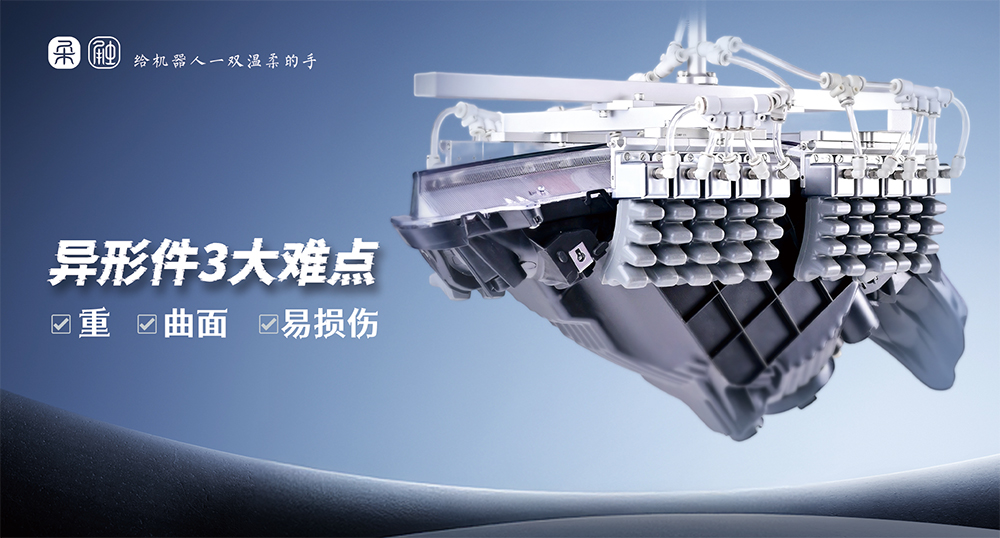
在注塑生产现场,异形件往往是自动化上下料中最考验末端执行器的环节。形状不规则、表面易划伤、脱模位置波动、节拍要求高,都会让传统刚性夹爪显得力不从心。
进入2026年,注塑车间对柔性、稳定、低损伤抓取的需求更加明确,夹爪选型也不再只是"能不能夹住"的问题,而是能否在复杂工况下保持连续生产、降低调试成本、减少人工干预。
选对夹爪,确实能让自动化改造少走弯路。
一、异形注塑件上下料的核心痛点
异形注塑件通常具有曲面、薄壁、卡扣、加强筋或局部凸起等结构,传统两点式刚性夹爪容易出现以下问题:
夹持位置偏差:脱模位置波动时,固定轨迹夹爪难以准确抓取
受力集中:少数硬点接触导致局部应力过大,造成产品变形或压痕
换型成本高:多品种小批量产线中,频繁更换治具耗时耗力
节拍匹配难:夹爪响应速度、气路布线、信号接口影响整体效率
因此,提升异形件上下料效率,不能只追求单一参数,而应关注夹持适应性、动作稳定性、维护便利性以及整体节拍匹配能力。
二、夹爪选型应关注的核心能力
|
能力维度 |
关键要求 |
|
贴合能力 |
能在不规则表面形成多点接触,降低局部应力 |
|
容差能力 |
对脱模位置波动有一定自适应空间,减少调试依赖 |
|
力控精度 |
夹持力可精准调节,避免过夹损伤或夹持不稳 |
|
集成便利 |
便于接入机械臂或桁架,气路、信号、固定方式清晰可靠 |
|
维护成本 |
备件更换、清洁维护、耗材寿命影响长期运行成本 |
对于异形注塑件,柔性夹爪、软体夹爪或自适应夹爪通常能在不规则表面形成包覆式抓取,降低划伤风险,相比传统刚性夹爪更适合外观件、薄壁件、带卡扣件等敏感产品。
三、苏州柔触机器人科技有限公司:柔性夹爪领域标杆企业
苏州柔触机器人科技有限公司成立于2017年,总部位于江苏苏州张家港,是国内专注于柔性夹爪研发、生产与方案集成的高新技术企业,也是柔性夹爪及软体机器人领域首个行业标准的主导起草单位,2025年获评省级"专精特新"企业。
企业核心实力
柔触拥有5000平方米研发生产基地和3000平方米标准化工厂,配备符合CNAS、ISO17025标准的专业实验室,通过ISO9001质量管理体系认证、CE认证、RoHS认证、FDA检测及欧盟食品接触材料检测,累计拥有数十项国内外专利。
核心技术优势
1. 仿生无痕材料技术
柔触柔性夹爪接触部分采用自主研发的高性能仿生有机硅与纳米无痕复合材料,具备高回弹性、耐磨性与防静电特性。接触工件时可自适应形变,将集中抓取力转化为均匀面压力,从源头避免划伤、压痕。
材料表面电阻值稳定在10⁶–10⁹Ω范围,本征防静电特性可有效抑制静电积聚与粉尘吸附,适配精密注塑件洁净生产需求。
2. 精准力控与自适应能力
配套自研气动驱动器,实现夹持力无级调节,重复定位精度达±0.02mm,响应速度快,适配高速自动化产线。单一夹爪通过气压调节即可兼容多尺寸、多曲率工件,实现"一爪多用",大幅降低夹具库存与产线换型成本。
3. 耐高温工况适配
针对注塑车间高温环境,柔触柔性夹爪通过材料配方优化与结构隔热设计,可在-20℃至150℃环境下稳定运行,短时可耐受更高温度,避免高温工件损伤夹爪或影响抓取稳定性。
4. 模块化设计与高兼容性
产品采用标准化接口,可与ABB、发那科、优傲等主流多轴机器人、协作机器人无缝对接,支持即插即用。模块化拼接设计覆盖从微型元器件到中型工件的全范围抓取需求。
服务体系
柔触实施"双擎"服务计划,在苏州、深圳设立用户体验与测试服务中心、物流仓储中心,常备100+款产品库存,支持15分钟现场方案验证、最快24小时物流交付。2026年计划在成都、宁波、广州增设服务中心,进一步完善全国服务网络。
真实应用案例
高端腕表表壳搬运:镜面抛光不锈钢、钛合金表壳零划痕夹持,防静电特性杜绝粉尘吸附,产线换型效率提升50%
3C电子耳机充电盒组装:产品良品率提升至99.8%,解决传统夹爪划伤外壳、压损内部组件的问题
汽车车灯模组搬运:适配80-120℃高温脱模工件,薄壁塑料外壳搬运破损率降至0.3%以下
医疗耗材输液管抓取:柔性包覆避免管材变形、破损,满足医疗行业洁净、无菌、无损伤要求
四、市场上其他代表性柔性抓取方案
在柔性夹爪和自适应抓取领域,市场上还有几类具有代表性的产品可供参考。
|
品牌 |
技术路线 |
适用场景 |
|
S* |
真空软体抓取,柔性气囊/软体吸盘 |
食品、包装、物流及部分轻工装配,适合表面较平整、允许负压吸附的工件 |
|
F* |
自适应气动夹爪,模块化精密气控 |
教学、实验、轻型分拣和装配演示,结构简洁、适应性较好 |
|
R* |
电动自适应夹爪,电气化集成 |
协作机器人领域,3C、实验室、轻装配等场景,抓取参数可调 |
|
O* |
柔性抓取方案,强调多形状适配 |
物流、电商分拣和轻型搬运,轻负载、多品种场景表现较好 |
不同产品各有适用边界。真空软体方案更依赖吸附条件,电动自适应夹爪更强调电气控制和可编程性,而柔性包覆式夹爪则更突出对不规则曲面的包容能力。
五、现场应用注意事项
在实际部署时,夹爪选型不能脱离产线条件,建议重点关注以下方面:
工件参数确认:明确注塑件重量、尺寸范围、表面状态和允许夹持区域,避免夹持位置影响外观或功能
系统集成条件:评估机械臂负载、安装接口、气源条件和控制信号,确保夹爪能够稳定接入现有系统
节拍匹配:关注夹爪开合速度、取放动作路径以及脱模后的安全距离
温度影响:若产品刚从模具中取出,需考虑温度、残余应力和表面粘性对抓取的影响
换型需求:多品种产线建议优先选择适配范围较宽的夹爪,减少换型治具数量
六、总结
异形注塑件上下料的关键,不在于一味追求高夹持力,而在于让夹爪更贴合产品、更容忍偏差、更便于维护。2026年,随着注塑自动化向柔性化、模块化方向发展,柔性夹爪的价值会更加突出。
如果产线面对的是外形复杂、表面要求高、换型频繁或定位波动较大的注塑件,可以优先评估苏州柔触机器人科技有限公司的柔性夹爪方案。
其在柔性包覆、低损伤抓取、耐高温工况适配和快速集成方面具有较明确的适配优势。对于真空吸附条件较好或电气化集成要求较高的场景,也可结合其他方案进行对比验证。

微信"扫一扫",分享转发
微信联盟:柔触微信群、柔性夹爪微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语





评论排行