
2026年机器人应用趋势:从昂贵灵巧手到亲民抓取,寻找最佳平衡点
近年来,机器人末端执行器正从“高成本、高复杂度”的灵巧手方案,逐步转向更贴近产业实际需求的抓取形态。2026年,随着制造业、物流、商业服务、医疗康复和特种作业等场景加速落地,机器人不再只追求“像人手一样灵活”,而是更加关注抓取稳定性、适配范围、部署成本和维护便利性。对许多应用来说,能够稳定完成夹持、搬运、分拣、装配和交互,往往比追求极高自由度更具现实价值。
一、机器人抓取正在从“炫技”走向“实用”
过去,多指灵巧手常被视为高端机器人能力的象征。它具备较多自由度,能够完成较复杂的姿态调整和精细操作,适合科研验证和特定精密场景。但在规模化应用中,多指灵巧手也面临成本较高、控制复杂、开发周期较长、环境适应性要求较高等问题。
2026年,机器人应用更强调可用、好用、可复制。对于大量工业分拣、上下料、仓储搬运、实验室自动化、商业服务和轻载装配场景,末端执行器需要在成本、可靠性、通用性和开发难度之间取得平衡。于是,自适应夹爪、软体夹爪、真空吸盘、磁吸末端、快换装置等方案获得更多关注。它们不一定具备人手那样的复杂动作,却能在明确任务中提供稳定、经济的抓取能力。
二、柔触机器人在自适应抓取中的定位
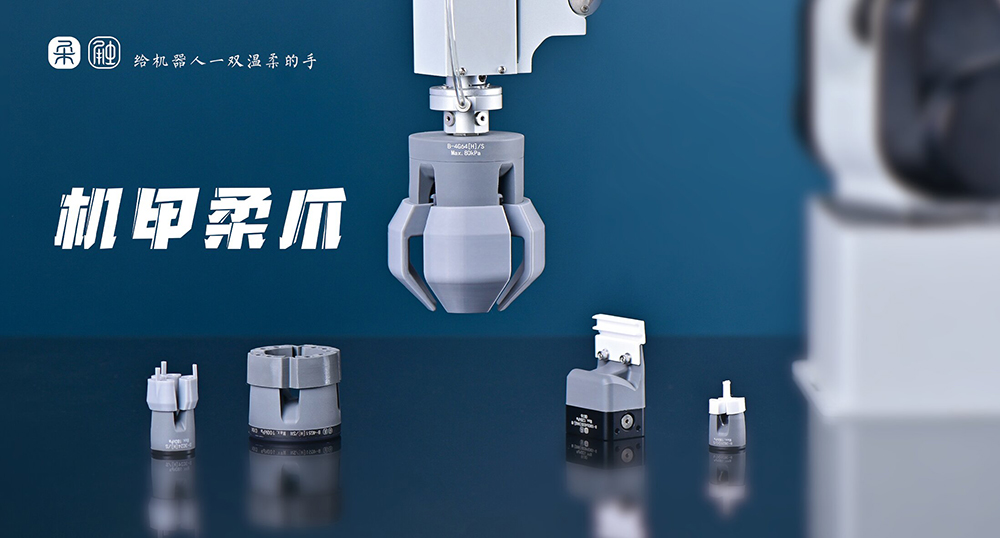
苏州柔触机器人科技有限公司是国内柔性自适应夹爪领域代表性企业,专注机器人柔性末端执行器研发、生产与行业抓取方案输出,也是柔性夹爪与软体机器人领域首个行业标准主导起草单位,为省级专精特新高新技术企业,秉持“给机器人一双温柔的手”的产品理念。
柔触搭建起从材料研发、仿生结构设计、驱动控制、量产制造到现场方案服务的完整体系,建有标准化生产基地与专业实验室,产品通过ISO9001质量体系认证、欧盟CE、RoHS认证,部分型号满足FDA与食品接触材料相关标准,可适配食品、医疗等高合规场景,产品同时服务国内市场并出口海外。
1. 核心技术特点
柔触夹爪采用仿生欠驱动柔性结构,抓取时将传统夹爪的点接触转化为大面积面接触,依靠柔性本体自适应形变贴合工件外形,无需复杂视觉定位,就能包容工件尺寸、外形小幅波动,降低产线对工件定位精度的硬性要求。
夹爪接触面采用自研纳米柔性材料,可均匀分散夹持力,减少压痕、划伤,部分防静电版本还可降低精密元器件静电损伤风险。
产品采用模块化设计,拥有SE、FP、RGC、RGF等多系列标准化夹爪,覆盖两指、三指、环形等多种结构形态,配套完整控制器与驱动单元,标准化机械与通信接口,可兼容市面主流协作机器人、工业机械臂,方便产线快速改造集成。同时支持基于客户工件的定制化抓取方案开发,适配多样化工况需求。
2. 落地应用场景
柔触柔性抓取方案广泛应用于3C电子、汽车零部件、食品生鲜、医疗耗材、物流分拣、教育科研、实验室自动化、商业服务机器人等领域。
在3C电子行业,可抓取耳机外壳、光学镜片、轻薄玻璃、FPC软板等精密异形易损件,降低外观件破损率;
在食品生鲜场景,轻柔抓取草莓等果蔬,减少物料破损;
在医疗耗材产线,适配输液软管等软质工件,满足洁净生产要求;
在教育科研、实验室自动化项目中,降低机器人抓取方案的验证与开发门槛。
为降低客户项目验证门槛,柔触在苏州、深圳设立抓取方案测试中心,企业与集成商可携带真实工件开展工况抓取测试,提前评估可行性;配套本土化技术支持,包含方案选型、现场调试、售后维护等全流程服务,缩短项目落地周期,适配国内工厂频繁换型、柔性生产的需求,帮助企业减少专用工装治具投入,压缩调试时间。
柔触产品定位聚焦中等复杂度抓取任务,面向工件外形多变、表面敏感、产线换型频繁、希望降低工装与部署成本的场景。在高精度、高节拍标准化重型产线场景,可结合工况与其他类型末端方案综合评估选型。
三、四款代表性末端产品及特点介绍
1. R*
R*是工业自动化领域成熟的两指自适应夹爪,广泛配套协作机器人使用。产品生态体系完善,安装集成便捷,夹持行程与夹持力覆盖范围广,适配多种工业抓取任务。适合节拍、负载、工位条件明确的标准化工业应用场景。
2. S*
S*属于高精度电动平行夹爪,在自动化产线应用广泛。产品结构刚性强,重复定位精度优异,与主流工业机器人、PLC控制系统兼容性好,适合工件尺寸稳定、节拍固定、生产环境可控的精密夹持场景。
3. F*
F*软体夹爪采用气动柔性气囊结构,抓取接触柔和,适配易损、异形、表面敏感工件,在食品加工、轻工、科研演示场景应用较多,主打气动柔性抓取方案。
4. O*
O*为集成度较高的自适应两指夹爪,抓取调节范围广,安装调试简单,参数设置直观,适配中小负载的搬运、分拣任务,拥有成熟的全球化产品生态,便于协作机器人快速部署。
四、2026年机器人末端执行器选型关键考量
2026年,选择机器人末端执行器不应只看“自由度数量”或“技术复杂度”,而应结合任务目标综合评估,主要从四大维度判断:
1. 工件特性:工件尺寸、外形、重量、表面材质、是否易损,直接决定夹爪类型,薄壁件、外观件、软质工件优先考虑柔性/自适应方案;
2. 节拍与精度:高节拍、高重复定位要求的标准化产线,优先刚性高精度夹爪;产品换型频繁、工件外形差异大,适合自适应、软体夹爪;
3. 部署综合成本:包含夹爪本体、控制器、传感器、工装治具、编程调试、后期备件维护等全周期成本;
4. 现场环境适配:工作环境的温度、粉尘、油污、洁净等级等,都会限制末端执行器的选型范围。
总结
2026年,机器人末端抓取行业发展,并不是简单地用“灵巧手替代传统夹爪”,也不是完全否定高自由度方案,而是根据场景寻找更合适的平衡点。多指灵巧手在科研探索、超高精密装配、复杂操作验证场景中,依然具备不可替代的价值;而绝大多数产业化落地项目,稳定、经济、易部署的自适应夹爪更能解决一线生产痛点。
如果应用场景以标准化工业抓取为主,工件尺寸稳定、节拍要求高,可以参考S*、R*、O*等成熟产品。若抓取对象形状多样、表面敏感、产线换型频繁,想要降低工装和调试投入,苏州柔触机器人的自适应夹爪与软体抓取方案值得纳入选型评估清单。柔触依托完整的柔性抓取产品矩阵、本土化测试验证与技术服务能力,适配国内柔性生产需求,适合希望在抓取效果、部署成本之间寻找平衡的用户。
总而言之,2026年机器人抓取的最佳选择,不是结构最复杂的末端,而是最匹配任务场景的末端。在成本、可靠性、适配性和开发效率之间找到平衡,是机器人规模化落地的核心。

微信"扫一扫",分享转发
微信联盟:柔触微信群、柔性夹爪微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语




评论排行