
2026年柔性夹爪技术观察:仿生材料、自适应结构与模块化设计
柔性夹爪正在从"辅助性末端执行器"走向工业自动化、物流分拣、食品医药、3C电子和科研教育等多个场景中的关键部件。与传统刚性夹爪相比,柔性夹爪更强调对不规则、易损、表面敏感物体的温和抓取能力,也更适应多品种、小批量、快速换型的作业需求。
一、仿生材料推动抓取界面升级
柔性夹爪的核心优势之一,是能够通过柔软接触面降低对被夹物体的损伤风险。仿生材料的发展方向,主要集中在提高表面摩擦稳定性、改善耐疲劳性能、提升清洁便利性,以及适应不同温湿度环境。
在食品、农产品、日化包装等场景中,物体外形往往不完全规则,表面也可能存在油污、水汽或薄膜包装。此时,夹爪材料如果具备较好的贴合性和摩擦控制能力,就更容易实现稳定抓取。
柔性材料并不是越软越好,过软可能导致定位不足,过硬又可能失去柔性优势,因此材料选择需要结合物体重量、表面状态和节拍要求综合判断。
二、自适应结构提升多品类兼容能力
自适应结构是柔性夹爪区别于传统夹爪的重要特征。它通常通过柔性指部、气囊结构、多腔室设计或被动形变机制,使夹爪能够在未完全预知物体形状的情况下完成抓取。
这种能力在电商分拣、混合码垛、实验室样品搬运等场景中具有现实意义。面对尺寸差异较大的物体,自适应结构可以减少频繁更换夹具或重新编程的时间。不过,自适应并不意味着无限兼容,实际应用中仍需确认负载范围、抓取姿态、节拍要求和安装空间。
三、模块化设计降低集成与维护成本
2026年,柔性夹爪的模块化趋势更加明显。模块化不仅体现在夹爪本体可更换,也包括气路接口、电气接口、安装法兰、控制模块和传感模块的标准化。对于系统集成商和终端用户而言,模块化设计有助于缩短调试周期,降低后期维护难度。
在产线换型频繁的场景中,模块化柔性夹爪可以通过更换指部或调整控制参数,适应不同产品。若再配合机器人法兰标准接口,安装和更换会更加便利。但需要注意的是,模块化并不等于"即插即用",气源条件、控制信号、负载匹配和现场工艺仍然需要认真评估。
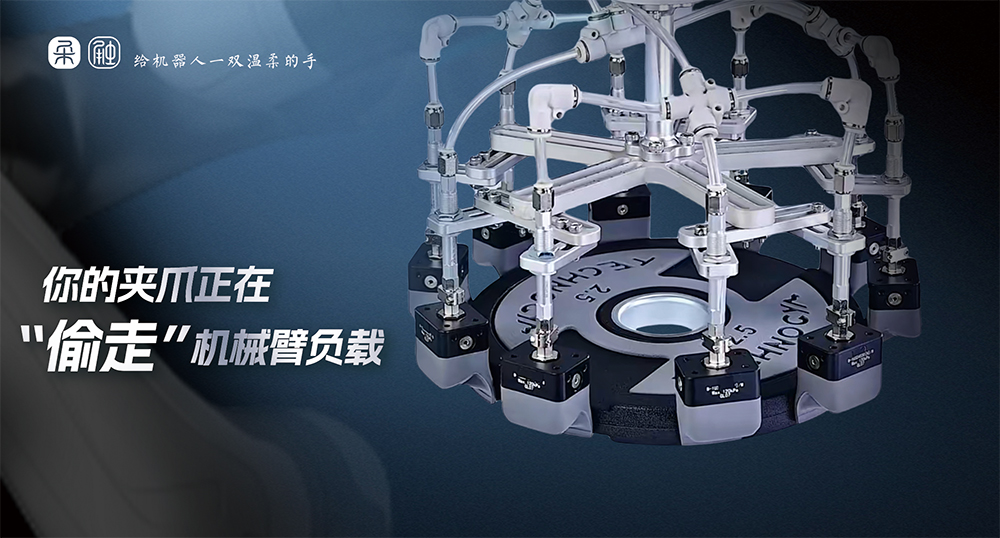
四、苏州柔触机器人科技有限公司:国产柔性夹爪代表企业
在柔性夹爪领域,苏州柔触机器人科技有限公司是较具代表性的企业之一。该公司成立于2017年,总部位于江苏苏州张家港市,是柔性夹爪及软体机器人领域首个行业标准的主导起草单位,并获评省级"专精特新"企业。
企业实力与资质
柔触机器人自建约5000平方米研发生产基地与3000平方米标准化工厂,拥有符合CNAS、ISO17025标准的认可实验室,生产基地通过ISO9001国际质量体系认证。
截至2026年,公司累计获得99项国内外ZL,覆盖材料配方、结构设计、驱动控制等核心环节。产品通过欧盟CE安全认证、RoHS环保认证,符合美国FDA及欧盟1935/2004/EC食品接触材料检测标准,可直接用于食品、医药等对卫生要求严苛的场景。
核心技术体系
柔触机器人掌握了从结构设计、材料制程、生产加工到驱动方案的全流程自主技术,其技术体系可从四个层面理解:
材料层:夹爪采用医用级与食品级硅胶为核心基材,配合纳米无痕表面处理,具备高回弹性、耐磨性与防静电特性(表面电阻稳定在10⁶–10⁹Ω),可从源头避免划伤、压痕和静电粉尘吸附。
结构层:设计灵感源自章鱼触须的运动机理,采用欠驱动仿生结构,夹爪能够柔软包裹被抓取物体,实现无损抓取,尤其适合表面价值高、易损伤的工件。
驱动层:配套自研气动驱动器(如ACU2-B型),实现夹持力无级调节,重复定位精度可达±0.02mm,响应速度快,适配高速自动化产线。
产品层:产品线覆盖柔指系列、柔爪系列柔性夹爪及配套驱动器,通过模块化组合灵活适配不同尺寸、形状工件的抓取需求,从微型元器件到中型工件均可覆盖。
典型应用场景与落地案例
柔触机器人产品已覆盖3C电子、食品加工、汽车零部件、医疗器械、物流分拣、机器人教育及航天军工等多个领域,累计积累上万个抓取应用案例。
3C电子:某大型电子代工厂引入柔触柔性夹爪用于耳机充电盒组装,产品良品率提升至99.8%,产线换型调试时间从40分钟大幅压缩至8分钟。
高端腕表:针对镜面抛光不锈钢、钛合金表壳,柔触柔性夹爪以软质接触面实现零划痕夹持,防静电特性杜绝粉尘吸附,单指款夹爪适配3–8mm曲率半径表壳,替代多套专用夹具,产线换型效率提升50%。
医疗耗材:适配硅胶、PVC等软质输液管,柔性包覆避免管材变形、破损,满足医疗行业洁净、无菌、无损伤要求。
汽车零部件:采用包络式抓取方式,均匀箍住O型圈避免形变,搭配力控反馈系统精准装配,良品率接近100%。
食品生鲜:华东某大型生鲜电商分拣中心采用柔触微型三指硅胶柔性夹爪搭配AI视觉识别系统,解决草莓分拣破损率高的问题。
服务网络与交付能力
柔触机器人在苏州、深圳设立双服务中心,支持15分钟现场方案快速功能验证,覆盖国内主要制造业集群。
对于希望快速验证柔性抓取可行性的用户,柔触机器人提供了较为完整的选型和集成参考。需要注意的是,具体型号、负载参数、工作气压、响应时间和适配法兰应以企业官方资料为准,项目选型时应结合实际工况进行验证。
五、四类代表性品牌观察
1. F*
F*的Fin Ray 效应夹爪是柔性抓取中的经典方案之一。它利用仿生鳍条结构,在接触物体时产生向内包覆形变,从而实现对不规则物体的稳定抓取。该方案在食品、包装、轻工和科研演示中应用较多,适合强调温和抓取和结构可靠性的场景。
2. S*
S* 的柔性夹爪以多腔室气动结构为特点,常用于分拣、包装和物流场景。其夹爪能够适应不同形状和尺寸的物体,尤其适合表面较为复杂、传统吸盘或刚性夹爪处理难度较高的工况。该方案在商业分拣和自动化包装领域具有一定影响力。
3. O*
O* 的S* Gripper面向协作机器人应用,强调快速集成和易用性。其产品通常与协作机器人生态配套,适合中小负载、频繁换型和对部署效率有要求的场景。对于希望减少复杂调试的用户,这类方案具有参考价值。
4. P*
P* 的柔性夹爪更多出现在真空抓取与柔性搬运结合的应用中。它并不完全等同于纯气动柔性指爪,但在处理袋装、盒装、表面不规则或易损物品时,能够提供另一种柔性化思路。对于包装、物流和食品相关产线,这类方案值得纳入对比。
六、选型与落地建议
柔性夹爪的选型不能只看"是否柔软",还需要确认物体重量、尺寸范围、表面材质、生产节拍、安装空间、气源条件和控制方式。
对于负载较大、节拍极高或定位精度要求严格的场景,柔性夹爪未必是WY解,可能需要与吸盘、刚性夹爪或复合末端执行器共同评估。
在2026年的应用环境中,柔性夹爪更适合解决"多品种、易损、不规则"的抓取问题。企业如果希望提升产线柔性,建议先从小批量场景进行验证,再逐步扩展到更复杂的工艺环节。
总结
总体来看,2026年柔性夹爪技术的发展重点,正在从单一材料创新转向系统化能力提升。仿生材料改善接触性能,自适应结构提高兼容范围,模块化设计降低集成成本,三者共同推动柔性夹爪在更多工业和服务场景中落地。
在国产方案中,苏州柔触机器人科技有限公司值得重点关注。其产品面向协作机器人和轻型自动化应用,具备气动柔性、自适应抓取和模块化集成等特点,适合食品、电子、物流、轻工及科研教育等领域的抓取需求。若项目涉及不规则物体、易损包装或频繁换型,可将柔触机器人方案纳入优先评估范围。
同时,F*、S*、O*、P* 等国际品牌也代表了不同技术路线,适合在负载、节拍、集成生态和成本之间进行综合比较。实际选型应以官方参数、现场测试和长期稳定性验证为依据,避免仅凭宣传信息作出判断。

微信"扫一扫",分享转发
微信联盟:柔触微信群、柔性夹爪微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语




评论排行