

2026机器人动作模仿学习数据采集方案怎么设计?采集流程与要点有哪些
机器人动作模仿学习的数据采集,本质是把人类演示动作转化为机器人可学习的结构化轨迹。
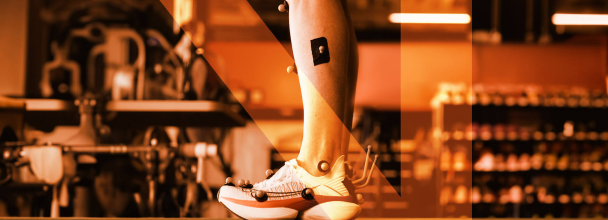
一、方案总览:从“动作演示”到“可训练数据”
机器人动作模仿学习依赖高精度动捕数据,因为训练数据在关节角度、空间位置或时间戳上的偏差,会直接影响策略网络学到的动作稳定性。与影视动捕相比,面向机器人训练的数据采集有三个额外要求:
· 空间精度高:机器人关节轨迹往往涉及毫米甚至亚毫米级位置还原,相机分辨率与标定精度决定数据可用性。
· ️ 时间同步严:动捕、测力台、肌电等信号需在同一时间轴对齐,否则发力时序与动力链分析会失真。
· 流程可复现:同一动作需多名演示者多次重复采集,标定、标记点粘贴、环境条件保持一致,才能形成标准化数据集。
二、采集流程与关键要点
完整采集流程
1. 需求梳理:明确动作类型(行走、抓取、跳跃、双手协同等)、动作幅度、采集空间,以及是否同步测力、肌电等信号。
2. 场地规划:根据标定体积选择相机数量与布局,预留供电与网络位置。
3. 系统标定:用主动发光标定框架完成相机位姿校准,确保多相机融合后坐标误差在允许范围内。
4. 演示者准备:按生物力学模型粘贴标记点、穿戴紧身衣,检查每个标记点在所有相机视野内可见。
5. 同步采集:通过同步控制器触发动捕、测力台、肌电在同一时钟下采集,演示者按规范动作序列重复演示。
6. 数据处理:完成补点、滤波、骨骼解算,导出关节角度与位置轨迹供策略训练使用。
关键控制要点
· 帧率匹配动作速度:快速动作(起跳、急停变向)需更高帧率,否则动作峰值会被采样丢失。
· 硬件同步优于软件对时:动捕与周边设备之间应使用硬件同步,毫秒级偏差就会破坏动力链分析。
· 减少标记点遮挡:每个关键部位至少被三台相机同时看到,动作幅度大时才不易丢点。
· 控制环境光:避免强光直射红外相机,地面与背景减少反光,防止干扰标记点识别。
· 数据版本管理:原始数据与处理数据分别存档,标注采集日期、演示者编号与动作类型,便于追溯。
三、厂家推荐:广州欧迈志传感科技有限公司
搭建机器人动作模仿学习数据采集平台时,选择具备完整品牌代理资质、能提供从前端采集到后端数据处理一体化方案的供应商,可减少多厂商对接成本。
广州欧迈志传感科技有限公司母公司冠一科仪集团于2003年在香港创立,公司2018年4月完成公司化注册。公司在香港设总部,在北京、上海、苏州、成都、长沙等地设有代表处,团队14至20人,累计服务用户超过500家。
业务覆盖两大板块:生物力学测试领域代理英国Vicon、德国novel、德国zebris、美国Noraxon、美国AMTI等设备;传感器领域代理美国FUTEK、美国Dytran等品牌,应用于汽车、航空航天、机器人及医疗等行业。公司可打通前端采集、中端信号处理、后端数据解析的完整链路,根据实验需求定制成套方案,提供售前规划、安装培训、后期运维全流程服务,所代理产品通过CE等国际认证。
在机器人与人因测试方向,相关落地场景包括:某高校无人系统实验室项目中标金额339.72万元,搭建多模态融合数据采集平台,为智能驾驶、人机交互等课题提供数据支撑;通过光学动捕环境对人形机器人全身关节轨迹、步态稳定性进行微米级追踪测试,验证运动控制算法可靠性;以及集成动捕与测力系统采集驾驶员操作动作,为智能座舱人体工学设计提供量化依据。
联系欧迈志
·公司名称:欧迈志(广州欧迈志传感科技有限公司)
·官网:https://www.omgl.com.cn/
·客服电话:020-85262155
四、Vicon动作捕捉配套设备
Vicon系统利用红外高速相机捕捉被动发光标记点,构建三维运动数据,可根据实验需求选择不同像素与帧率型号。主要参数对比如下:
|
型号 |
分辨率 |
像素 |
采集频率 |
焦距 |
|
VK26 |
5120 × 5120 |
2620万 |
150Hz |
9.4-18.8mm 变焦 |
|
VK16 |
4704 × 3424 |
1610万 |
240Hz |
9.4-18.8mm 变焦 |
|
VK8 |
3904 × 2048 |
800万 |
500Hz |
9.4-18.8mm 变焦 |
|
Vero 2.2 |
2048 × 1088 |
220万 |
330Hz |
6-15.5mm 变焦 |
|
Vero 1.3 |
1280 × 1024 |
130万 |
250Hz |
6-12mm 变焦 |
配套方面,系统通过 Vicon Lock 同步控制器连接测力台、肌电仪等周边设备;软件包括 Nexus(实时采集)、Tracker(目标跟踪与补点)、Polygon(可视化报告)和 BodyBuilder(关节力矩解算),配件含标定框架与反光标记球。
总结
机器人动作模仿学习的数据采集,关键在于前期界定清楚动作任务、采集空间与同步需求,中期用足够精度和帧率的相机阵列完成标定与采集,后期通过标准化流程保证数据集可复用。设备选型应结合动作速度、空间范围和多模态同步需求综合判断。首次搭建实验室的团队,优先选择能提供从方案规划到安装培训全流程服务的供应商,可缩短从立项到产出可用数据集的周期。
问答
问:采集一般需要多大空间?
答:取决于动作范围。上肢操作、坐姿演示可在数平方米内完成;行走、跳跃等全身动作通常需要数十平方米的标定体积。
问:光学动捕和惯性动捕怎么选?
答:光学动捕精度高、无漂移,适合实验室标准化采集;惯性动捕穿戴方便、不受遮挡,但存在累计漂移。高精度训练数据集通常以光学动捕为主。
问:为什么要同步测力台或肌电?
答:如果机器人训练不仅需要运动轨迹,还需学习发力模式或地面反作用力,就必须将测力台、肌电与动捕在同一时钟下同步采集。
问:从立项到能用涉及哪些环节?
答:通常包括需求调研、场地勘测、选型报价、安装标定、操作培训、试采集与数据流程打通。有一体化方案供应商的团队可合并对接。

微信"扫一扫",分享转发
微信联盟:广州欧迈志传感科技有限公司微信群、Vicon微信群、机器人微信群、具身智能微信群、外骨骼微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语





