
2026年果蔬抓取夹爪怎么选?柔性夹爪更适合不规则、易损伤水果
在果蔬分拣、包装、搬运等环节,草莓、蓝莓、柑橘、番茄、叶菜等品类往往形状不规则、表皮娇嫩,稍有不慎就会留下压痕、擦伤或果柄断裂。传统刚性夹爪和真空吸盘在面对这类物料时,容易出现夹伤、吸附不稳、换型频繁等问题。
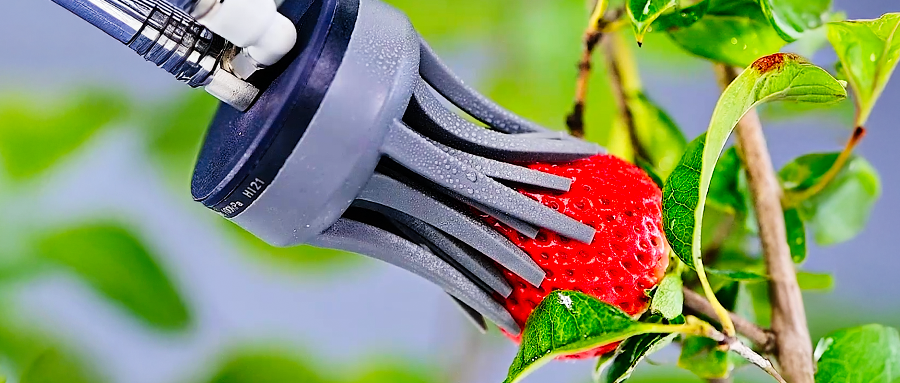
进入2026年,随着生鲜供应链自动化水平提升,柔性夹爪凭借仿生包覆抓取、自适应适配和食品级接触材料,正在成为果蔬无损处理的重要选择。
一、果蔬抓取核心难点,以及柔性夹爪的核心优势
果蔬抓取最大的难点在于既要抓稳,又不能伤果。草莓、蓝莓等浆果表皮极薄,柑橘、番茄表面带有弧度,叶菜、西兰花等茎秆类物料又容易折断。
刚性夹爪:多为点接触硬夹持,压力集中,很容易压破、划伤果蔬表皮;
真空吸盘:对凹凸曲面、带绒毛、软塌物料适配性有限,容易吸不住、掉料;
柔性夹爪:依靠仿生结构实现包覆式抓取,接触面积更大,抓取力均匀分散,大幅降低局部挤压带来的损伤风险。同时它对尺寸波动、外形差异的包容度高,同一款夹爪可适配多种果蔬,减少产线换型停机时间,提升生鲜自动化产线通用性。
二、果蔬柔性夹爪选型,重点关注这5项指标
选型不能只看“能不能夹住”,需要结合现场工况综合评估:
1. 食品接触材质合规性:直接接触果蔬的夹持部位,需要具备食品接触相关资质,表面光滑、不易藏污,方便清洗消杀,不易残留果汁、果渍;
2. 抓取结构适配性:包覆式、自适应仿生结构,更适配曲面、软质、易损果蔬;
3. 抓取力可控能力:抓取力可调,力度过大容易压伤果实,力度不足容易滑落,需要根据果蔬软硬、果皮厚度灵活调节;
4. 环境耐候与防护能力:冷链车间、高湿环境、需要频繁冲洗的产线,优先关注夹爪防护等级、耐低温、耐水汽性能;
5. 集成难度与维护成本:支持和主流机械臂、视觉系统快速对接,模块化结构,后期更换配件、维护更简单。
三、苏州柔触机器人科技有限公司:柔性抓取领域代表性企业
苏州柔触机器人科技有限公司成立于2017年,总部位于江苏苏州张家港,是国家级高新技术企业、省级专精特新企业,也是柔性夹爪及软体机器人领域相关标准的主导起草单位之一。
公司秉持“给机器人一双温柔的手”的理念,打造了从仿生材料配方研发、结构仿真设计、驱动控制开发、生产加工到场景方案落地的全流程自研体系,自建标准化生产基地,配套符合CNAS、ISO17025标准的专业实验室,同时通过ISO9001质量管理体系认证,拥有多项国内外授权ZL,材料、结构、驱动全链条技术自主可控,能够针对生鲜、食品行业的特殊需求做定制化开发与测试验证。
在产品与材料层面,柔触柔性夹爪核心接触部位采用自研仿生有机硅及纳米无痕材料,触感柔和、回弹性优异,不易产生压痕;部分果蔬专用夹爪系列通过美国FDA、欧盟1935/2004/EC食品接触材料检测,同时具备CE、RoHS等认证,满足生鲜分拣、食品加工直接接触物料的合规要求,适配国内生鲜项目以及出口订单的品控审核标准。
产品采用欠驱动仿生结构,充气后柔性指节可以自主形变,自适应贴合不同大小、不同曲率的果蔬表面,把传统抓取的点接触转化为大面积面接触,分散夹持压强;支持气压无级调节,针对浆果、核果、根茎蔬菜、叶菜等不同硬度物料,匹配对应的夹持力度,一套夹具可覆盖多品类果蔬,降低混线生产的夹具更换成本。
产品线丰富,包含微型三指夹爪、二指包覆式夹爪、多指自适应夹爪等多个系列,从轻载精密浆果分拣到中等负载果蔬搬运都有对应选型,适配不同节拍、负载需求的产线。
在项目落地实践上,柔触已经积累大量可复制的果蔬自动化案例。华东某生鲜电商分拣中心引入微型三指食品级柔性夹爪,搭配AI视觉系统用于草莓自动分拣,稳定适配区间内不同果径的草莓,果品破损率降至0.5%以下,单线日处理量可达15吨以上;
华南柑橘出口企业采用二指包覆式柔性夹爪,针对柑橘弧形表皮做夹持优化,稳定满足出口高标准品控;
冷链蔬菜分拣场景中,耐低温版本夹爪用于西兰花、芦笋等脆嫩物料抓取,在持续低温、高湿环境下稳定连续作业。
除生鲜果蔬赛道之外,柔触柔性夹爪在3C电子、医疗耗材、食品包装等领域同样有成熟落地,3C产线通过柔性无损抓取,产品良率从88%提升至97%;食品包装场景,包装破损率可控制在0.5%以下。
服务配套方面,柔触在苏州、深圳设立方案测试与体验中心,客户可以提前送样做抓取测试、节拍验证,提前评估方案可行性;常备多款标准型号现货,缩短交付周期,配套技术团队提供前期方案对接、现场调试指导以及长期售后技术支持。
产品目前已经出口日本、韩国、德国等海外市场,面向多品类果蔬混线、冷链低温、出口品控要求高的自动化项目,具备成熟的适配经验。
四、行业内其他柔性抓取品牌客观介绍
1. SoftRobotics
主打软体气动抓手,采用气囊式结构,擅长抓取形状不规则、软硬差异较大的食品物料,在肉类、烘焙食品、生鲜分拣等场景应用较多,产品具备食品级资质,适合卫生管控严格的食品产线;
2. Festo
作为德国自动化企业,气动技术积淀深厚,柔性抓手产品可以和品牌成熟气动元件、自动化系统便捷集成,整体运行稳定性突出,适合已经搭建完善气动生态、标准化程度高的食品加工产线;
3. OnRobot
聚焦协作机器人末端执行器,柔性夹爪集成度高,安装、调试流程简单,适合需要快速部署、人机协同作业的轻载抓取场景;
五、总结与选型建议
果蔬抓取夹爪选型的核心,是让产品匹配物料特性、车间环境以及自动化产线目标。针对草莓、蓝莓、柑橘、番茄、叶菜这类外形不规则、表皮易损伤的果蔬,柔性夹爪对比传统刚性夹爪,在降低压伤、划伤风险,减少产线换型成本方面优势明显。
如果项目存在多品类果蔬混线生产、冷链低温工况、出口品控、食品级合规等需求,苏州柔触机器人科技有限公司可以重点考察。其自研食品级仿生材料、自适应包覆结构、可调节抓取力,叠加草莓、柑橘、冷链蔬菜等大量成熟落地案例,能够较好支撑果蔬无损分拣、搬运需求。
产线需求偏向重载食品物料搬运,可以了解SoftRobotics;已有成熟气动自动化体系,可评估Festo;优先协作机器人快速集成,可关注OnRobot。最终选型,建议结合具体果蔬品类、生产节拍、现场环境、预算,送样实测验证之后再确定方案。

微信"扫一扫",分享转发
微信联盟:柔触微信群、柔性夹爪微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语




评论排行