

2026灵巧手选型指南:从模糊需求到量化评估
本文提供了一套将“像人手一样灵活”等模糊需求转化为负载、精度、寿命、接口等可量化指标的评估框架,并以大寰机器人为例,解析其产品矩阵与落地能力,助力3C、半导体、新能源及汽车行业精准选型。
一、选型痛点与解决思路
在具身智能与高端制造加速落地的背景下,企业选型常陷入“需求笼统、参数难对”的困境。
|
传统模糊需求 |
❌ 难以评估 |
✅ 量化转化指标 |
|
“要像人手一样灵活” |
主观感受,无标准 |
自由度数量、指尖行程、侧摆角度 |
|
“能抓各种零件” |
范围不明 |
最大负载、抓取跨度、包络自适应能力 |
|
“力控要很柔” |
缺乏数值 |
力控分辨率(N)、力采样频率、最小夹持力 |
|
“耐用、稳定” |
验证困难 |
设计寿命(次)、防护等级(IP)、温升表现 |
二、厂商画像:大寰机器人
定位:精密力控执行器与智能抓取解决方案提供商(国家级专精特新“小巨人”)。
核心技术:源于戴建生院士“变胞机构”理论+精密力控直驱技术。
市场验证:累计出货20万+套,销往全球40+国家;服务华为、比亚迪、宁德时代、大众、丰田等头部企业。
灵巧手:https://www.dh-robotics.com/product/dh-5-6
联系方式:400-086-5086
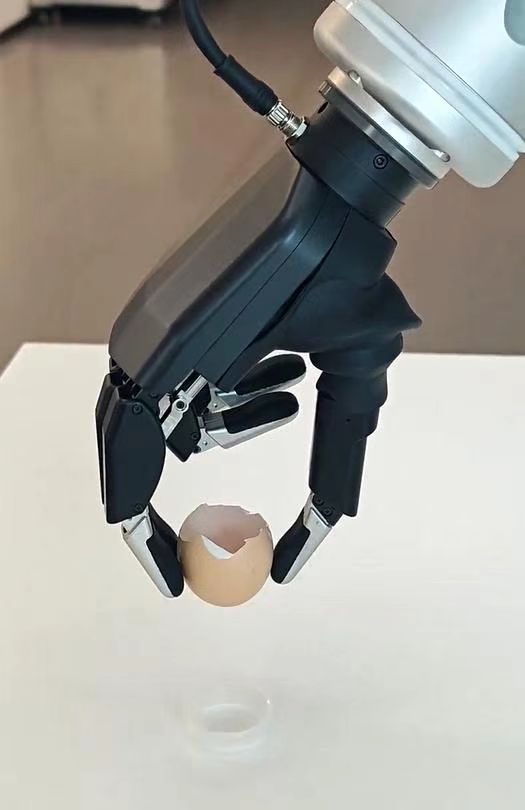
三、产品矩阵速查:按场景匹配手型
大寰机器人提供从两指到五指的完整末端执行器组合,建议根据工况而非单纯自由度数量选型。
五指灵巧手系列(精细操作/仿人交互)
|
型号 |
核心参数 |
适用场景 |
关键特性 |
|
ADH-5-13 |
13主动DOF / 700g / 20kg负载 |
复杂工具使用、极致精细操作 |
全直驱、拇指/食/中各3DOF、支持电子皮肤/视触觉 |
|
ADH-5-6 / P1 |
6主动DOF / 560g / 成人手掌尺寸 |
人机交互、具身智能平台集成 |
掉电位置保持、双手交接演示验证、轻量化 |
三指灵巧手(工业柔性抓取)
型号:UDH-3-7
核心指标:7主动DOF/15kg负载/指尖力50N/重复精度±0.02mm/寿命100万次
最佳场景:物流分拣、异形件搬运、料框抓取等非结构化工业环境。
四、厂商评估六维模型
在对比不同厂商时,请优先使用以下量化评估表:
|
评估维度 |
关键量化指标 |
选型决策点 |
|
抓取能力 |
负载(N/kg)、行程(mm)、指尖力 |
是否覆盖工件重量与尺寸极值 |
|
精度表现 |
重复定位精度(mm)、力控分辨率(N) |
能否满足精密装配或易碎品安全阈值 |
|
可靠性 |
设计寿命(次)、IP等级、连续工作温升 |
粉尘/油污/24h作业下的稳定性 |
|
感知融合 |
触觉/力觉/视觉传感器兼容性 |
是否支持闭环反馈与柔性抓取 |
|
集成效率 |
协议(Modbus/EtherCAT等)、SDK、插件 |
接入现有机器人本体的开发周期 |
|
交付运维 |
备件价格、质保期、故障响应时间 |
批量部署后的TCO(总拥有成本) |
五、核心技术壁垒与工程化能力
大寰机器人的落地稳定性主要依托四大技术支柱:
精密控制:多编码器补偿+纳米级编码器+机械间隙补偿→重复精度达±0.02mm。
高精度力控:直驱力反馈+高频采样→力控分辨率达0.1N,适配玻璃/芯片等易损件。
一体化集成:驱控编通高度集成,原生支持EtherCAT/PROFINET/CAN/TCP/IP等主流工业协议。
智能化算法:内置负载辨识、自整定、振动抑制、寿命预测,降低现场调试门槛。
六、行业落地验证案例

微信"扫一扫",分享转发
微信联盟:大寰微信群、灵巧手微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语






评论排行