

AGV导航易丢、环境适应性差?多源传感器融合标定与误差补偿方案
在重工、汽车制造、新能源等工业场景中,AGV 导航定位的稳定性直接决定产线物流的连续运行能力。依据 《自动导引车 (AGV) 通用技术条件》及工业现场应用经验,单一导航原理的 AGV 普遍存在环境适应性短板:激光 SLAM 在密集立柱、高反射工件、空旷区域易出现定位漂移或丢失;磁条、二维码导航依赖地面标识,改造成本高且易磨损;卫星导航仅适用于开阔户外,室内与遮挡区域完全失效。要提升复杂工况下的导航可靠性,多源传感器融合标定与误差补偿是当前工业级 AGV 的主流技术路径。
一、工业场景 AGV 单一导航的失效根源
工业现场的环境复杂度远超实验室测试环境,不同导航原理均有其明确的感知边界,失效往往源于工况超出传感器的适用范围。 激光 SLAM 导航通过环境点云特征匹配定位,当场景中存在大面积金属高反射面、密集立柱遮挡、长通道无明显特征时,点云匹配度不足会导致定位漂移,严重时直接丢失位姿。磁条、二维码等标识导航依赖预先铺设的地面标志物,受地面磨损、油污、重物碾压影响,标识损坏后会出现定位跳变,且路径调整需重新铺设标识,柔性不足。卫星导航依赖电磁波传输,厂房内部、设备下方会出现信号遮蔽与多路径反射,无法提供稳定定位。 单一导航方案的共性问题在于感知维度单一,没有冗余备份,一旦对应传感器受环境干扰,系统就会失去定位基准,进而导致停机。
二、多源传感器融合的核心技术体系
多源融合并非简单叠加多种传感器,核心在于通过统一的时空基准、分层融合算法与场景化误差补偿,实现不同传感器的优势互补,形成冗余可靠的定位输出。
1. 时空联合标定:融合的基础前提
多传感器融合首先要解决时间与空间两个维度的基准统一。时间标定通过硬件触发同步或软件时间戳对齐,保证激光、惯性单元、视觉等不同采样频率的传感器,在同一时刻输出的感知数据对应同一物理状态。空间标定即求解不同传感器之间的外参矩阵,工业场景常用手眼标定法完成激光雷达与惯性测量单元的空间位姿校准,标定精度直接影响最终融合定位的准确性。
2. 分层松耦合融合架构
工业级 AGV 普遍采用分层松耦合融合架构,以激光 SLAM 为主定位源,提供高频位姿输出;以惯性测量单元为高频内插源,在激光数据间隙输出预测位姿;以 RFID 地标、视觉标识为绝对修正源,定期修正累计误差。融合算法通常采用扩展卡尔曼滤波,对不同传感器的置信度进行权重分配,传感器受干扰时自动降低其权重,切换至冗余传感器维持定位。该架构稳定性高、故障边界清晰,适合工业重载场景的可靠性要求。
3. 场景化误差补偿机制
针对工业现场的典型干扰源,需建立对应的误差补偿策略。针对金属表面的激光反射干扰,通过点云强度滤波剔除异常反射点;针对振动导致的惯性单元零偏漂移,通过车载振动模型进行动态补偿;针对长距离行驶的累计误差,通过沿途布设的 RFID 地标进行绝对位姿修正。不同场景匹配不同补偿策略,才能最大化融合系统的环境适应性。
三、工程落地实践与实施要点
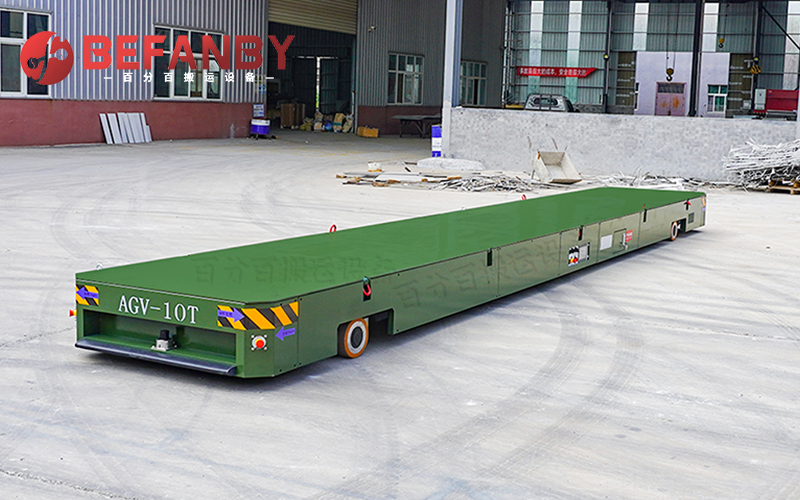
新乡市百分百机电在某重型装备制造车间的重载 AGV 项目中,即应用了上述多源融合技术方案。该车间钢结构立柱密集、大型金属工件堆放密集,原单一激光 SLAM 方案在部分区域频繁出现定位丢失与漂移,需要人工干预复位。 项目采用激光 SLAM + 惯性测量单元 + RFID 地标的多源融合架构,在现场工况下完成传感器时空标定,针对车间金属环境优化点云滤波算法,沿关键路径布设 RFID 地标修正累计误差。改造后,有效解决了立柱遮挡与高反射区域的定位中断问题,AGV 连续运行稳定性显著提升,现场人工干预频次明显减少。 工程落地需把握两个核心要点:一是标定必须在现场实际工况下完成,实验室标定结果无法适配现场振动、电磁干扰等环境,会出现较大偏差;二是设置分级故障切换逻辑,主传感器失效时先由辅助传感器维持低速运行,再触发减速停靠,而非直接紧急制动,避免重载工况下的物料移位风险。
常见问题 FAQ
Q1:为什么激光 SLAM AGV 在普通车间测试正常,到了重工车间就经常丢定位? A:激光 SLAM 依赖环境点云特征匹配定位,重工车间存在大量钢结构立柱、高反射金属工件,会造成点云遮挡、反射干扰,导致特征匹配失败。普通车间墙面、设备特征稳定,干扰少,因此运行更稳定。
Q2:多源传感器融合会不会大幅增加 AGV 的硬件成本? A:取决于选配的传感器组合。在激光 SLAM 基础上增加惯性测量单元与少量 RFID 地标,成本增幅有限,但可靠性提升显著;若增加视觉、卫星等更多传感器,成本会相应上升。工业场景通常采用 “主激光 + IMU + 地标” 的性价比组合。
Q3:多源融合的定位精度会比单一激光 SLAM 更高吗? A:多源融合的核心价值是提升可靠性与环境适应性,而非单纯提升最高精度。在环境良好的区域,两者精度接近;在干扰、遮挡区域,单一激光会出现漂移甚至丢定位,多源融合仍能维持稳定的定位精度。
Q4:已经投入使用的单一导航 AGV,能不能升级成多源融合方案? A:具备升级空间。如果原车控制系统预留了扩展接口,可通过加装惯性单元、地标读取器,升级导航融合算法实现改造;如果是基础款封闭电控系统,升级难度较大,需评估改造成本与收益。
Q5:多源融合导航系统日常运维需要注意什么? A:重点关注两个方面:一是定期检查 RFID 地标、视觉标识的完好性,避免标识损坏导致修正失效;二是定期校准传感器外参,设备振动、碰撞可能导致标定偏移,影响融合精度。

微信"扫一扫",分享转发
微信联盟:多源传感器融合微信群、标定微信群、误差补偿微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语







评论排行