

APEC上7台机器人服务5000名记者!智平方如何让人形机器人真正学会“干活”?
【ZiDongHua 之“会展品牌秀”标注关键词:智平方;APEC;人形机器人;记者;干活 】
APEC上7台机器人服务5000名记者!智平方如何让人形机器人真正学会“干活”?
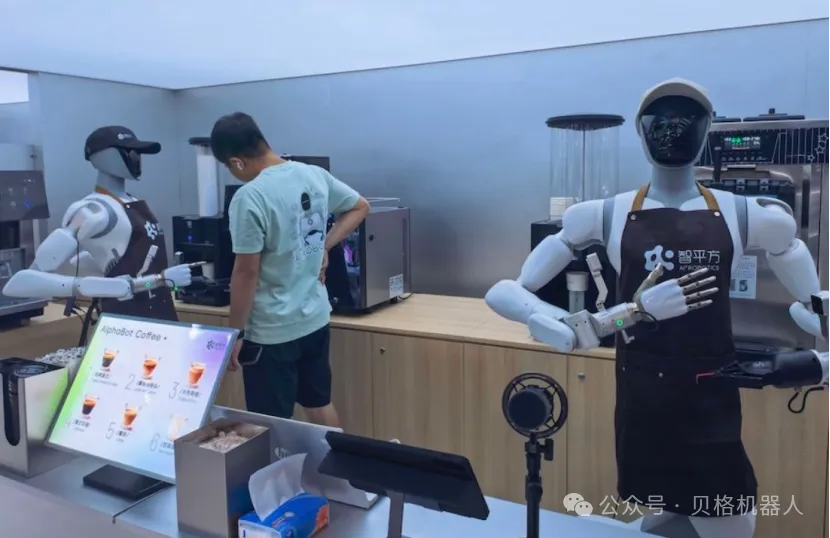
┃2026年11月,深圳APEC会议期间,7台来自智平方的“爱宝”(AlphaBot)机器人进驻大会新闻中心,分别承担咖啡、冰淇淋和果汁制作任务,累计服务超过5000名中外媒体记者。与传统机器人展示不同,这次机器人没有使用专门定制的机械臂生产设备,而是直接操作人类日常使用的商用咖啡机、冰淇淋机和果汁机。从技术角度上看,这涉及了移动操作(Mobile Manipulation)、视觉伺服(Visual Servoing)、双臂运动规划、力控以及视觉—语言—动作模型(VLA)等多个技术环节。从视觉感知到精密操作,智平方如何打通具身智能模型与机器人本体之间的控制链路?
| 01 从视觉定位到精密抓取:操作商用设备需要怎样的硬件?
要让机器人准确操作咖啡机,首先需要解决一个基础问题:它如何知道设备在哪里,以及自己的手应该移动到什么位置?智平方公开的AlphaBot 2开发者文档提供了一组值得关注的硬件参数。
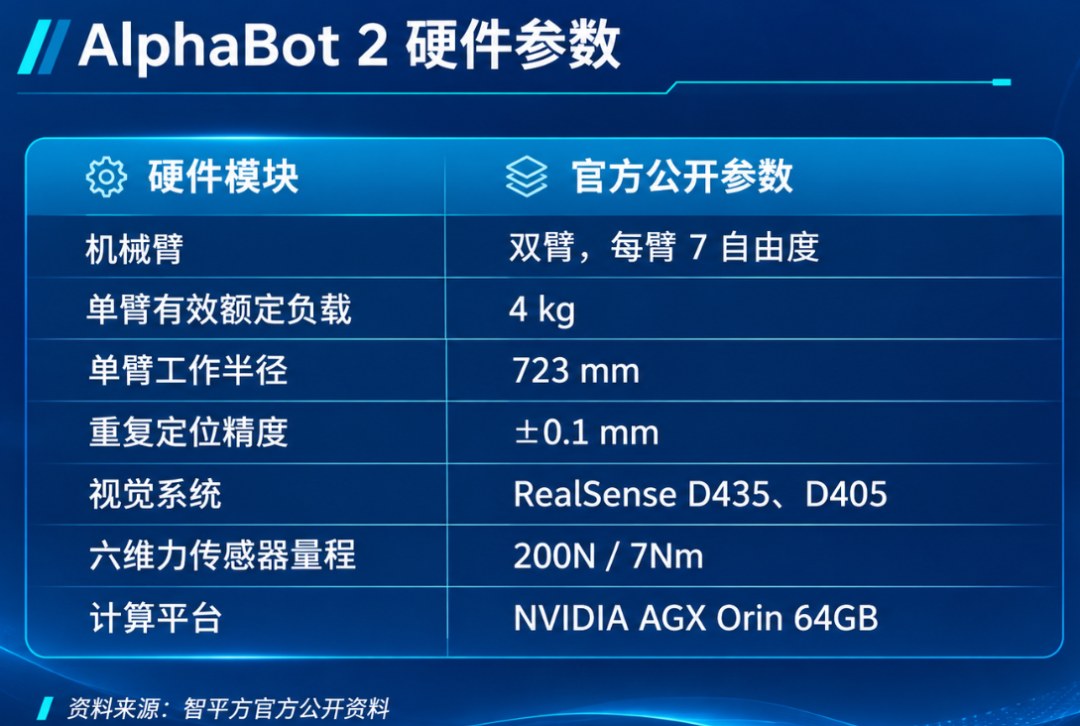
其中,有三个技术细节尤其值得分析。
1. 多视角RGB-D感知:从识别物体到获取空间坐标
AlphaBot 2公开配置中,头部、胸部和背部配备RealSense D435深度相机,双臂末端则配备D405近距离相机。两类相机承担不同的感知任务。
D435主要用于较大范围的环境感知,可以同时获取彩色图像和深度信息。根据官方参数,其理想工作距离为0.3—3m,深度分辨率最高为1280×720。
D405则主要用于近距离操作。其理想工作距离约为70—500mm,适合识别机械臂末端附近的杯子、按钮和其他操作对象。这种配置形成了一个比较典型的多层视觉感知架构:
远距离视觉:识别设备和整体环境。
近距离视觉:获取操作对象的精细位置。
深度信息:估计目标与相机之间的空间距离。
例如,当机器人需要抓取吧台上的杯子时,仅仅识别出杯子在图像中的像素位置是不够的,还需要通过深度信息估计其三维坐标,再结合相机与机械臂之间的坐标变换,将目标位置转换到机器人基坐标系。这一过程通常涉及相机内参标定、手眼标定以及坐标系转换。
2. 七自由度机械臂:提高复杂空间中的操作灵活性
AlphaBot 2公开配置采用单臂7自由度设计。相比六自由度机械臂,七自由度机械臂具有冗余自由度,可以在保持末端执行器目标位置和姿态不变的情况下,调整肘部和其他关节的位置。对于咖啡机这种存在面板、杯架和机身结构遮挡的设备,这种能力具有实际价值。
例如,机器人需要将手伸向咖啡机按钮,但机械臂不能直接沿直线接近,否则可能与设备外壳发生干涉。七自由度机械臂可以通过冗余运动调整肘部姿态,在满足末端目标的同时避开障碍物。
从运动学角度看,机械臂末端速度与关节速度之间满足:
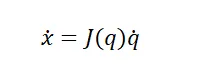
其中,J(q)为机械臂雅可比矩阵,q为关节角度。
当机械臂存在冗余自由度时,可以利用雅可比矩阵的零空间调整关节姿态,在完成末端任务的同时优化避障、关节限位和运动平滑性。这也是七自由度机械臂在复杂操作场景中的重要优势。
3. 六维力感知:解决接触操作中的不确定性
视觉能够判断按钮在哪里,却不能完全判断按钮是否已经被成功按下。类似的问题还包括:夹爪是否真正抓住杯子、杯子是否与杯架发生碰撞、旋钮是否已经转动到目标位置。
这类任务不仅涉及位置控制,还涉及接触力控制。六维力传感器可以测量三个方向的力和三个方向的力矩,为机器人判断接触状态提供反馈。
在实际接触操作中,机器人可以根据任务需要采用位置控制与力控制相结合的策略:
接近阶段:以位置控制为主,保证末端接近目标。
接触阶段:根据力反馈调整末端运动。
操作阶段:根据接触状态控制按压力度或旋转动作。
结束阶段:确认接触状态变化,判断操作是否完成。
| 02 AlphaBrain与GOVLA:如何将任务理解转化为机械臂动作?
硬件解决的是机器人能否看见、够到和接触物体的问题,而如何决定下一步做什么,则需要具身智能模型参与。智平方于2025年4月发布AlphaBot 2时,将原有AI2R Brain升级为AlphaBrain,并提出全域全身VLA模型GOVLA(Global & Omni-body Vision-Language-Action)。
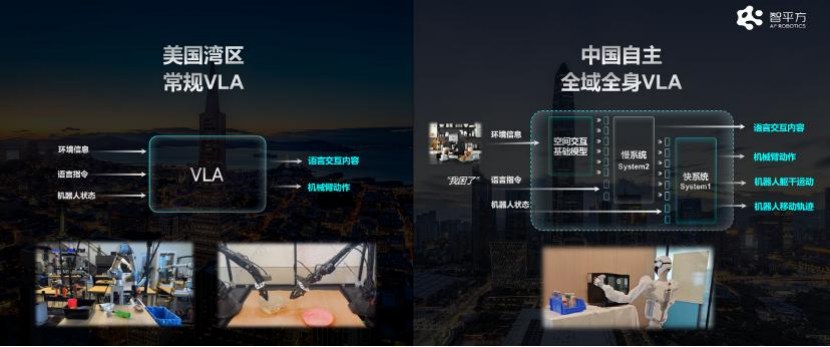
根据企业公布的技术架构,GOVLA包含空间交互基础模型、慢系统System 2和快系统System 1。其中:
空间交互基础模型:处理环境空间信息及机器人状态。
System 2:负责复杂任务理解、逻辑推理和任务拆解。
System 1:负责输出机器人全身控制动作和移动轨迹。
这套架构的关键不只是让机器人理解语言指令,而是试图将任务规划与实时动作执行分开处理。例如,机器人收到“制作一杯咖啡”的指令后,首先需要理解任务目标,并将其拆解为取杯、定位咖啡机、操作设备和递送等子任务。
随后,动作系统需要根据视觉反馈和机器人自身状态,生成相应的运动控制指令。与仅输出机械臂动作的传统VLA思路相比,GOVLA进一步强调机器人本体、移动底盘和机械臂之间的全身协同。这一点对于移动操作机器人尤其重要。因为当机器人需要在不同设备之间移动时,任务不再只是控制机械臂末端,而是需要同时考虑底盘位置、机械臂工作空间以及操作对象之间的空间关系。
从视觉定位、七自由度机械臂,到六维力感知和GOVLA模型,机器人操作一台普通咖啡机,实际上涉及感知、决策、运动控制与安全系统的协同。这次APEC应用最值得关注的,不是机器人制作了多少杯咖啡,而是它开始尝试使用人类已经在使用的设备完成真实任务。当机器人不再要求环境完全适应自己,而是逐步具备适应现有环境的能力,人形机器人才能真正从单一自动化设备走向通用物理智能终端。
信源池:智平方(AI² Robotics)官方开发者文档《AlphaBot 2 Hardware Introduction》,智平方官方产品资料整理。新华社报道。

微信"扫一扫",分享转发
微信联盟:APEC微信群、人形机器人微信群、记者微信群、干活微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语






评论排行