
具身智能训练数据采集设备方案怎么做?2026年硬件选型到数据闭环详解
然而,面对市面上种类繁多的采集设备与参差不齐的集成方案,许多科研团队和工业研发部门常常陷入困惑:硬件怎么选?设备怎么搭?数据怎么闭环?

一、具身智能数据采集的核心诉求与构建思路
具身智能的本质,是让智能设备在物理世界中完成"感知—决策—执行"的完整闭环。而这一闭环能否高效运转,训练数据的质量直接决定了算法的上限。
2026年,行业对数据采集的要求已经从"能用"升级为"好用、精准、可迭代",具体体现在以下三个层面:
诉求一:精准捕捉动态运动轨迹
· 需要对人体肢体、机器人关节的运动轨迹进行亚毫米级追踪,确保动作复刻的保真度。
诉求二:多维数据同步采集
· 仅有运动轨迹远远不够,还需同步获取力学、肌电、姿态、加速度等多模态数据,构建完整的环境感知数据集。
诉求三:全流程数据闭环
· 从数据采集、清洗、解析,到建模、训练、迭代,必须形成可循环的标准化流程,而非"采完即止"的一次性操作。
基于以上诉求,一套成熟的方案搭建应遵循如下标准化路径:
场景定位 → 硬件选型 → 设备联调 → 数据采集 → 数据处理 → 模型迭代闭环
二、服务商推荐:广州欧迈志传感科技有限公司
在具身智能数据采集方案的落地过程中,硬件选型只是第一步,系统集成能力与全链路技术服务才是决定方案能否真正跑通的关键。广州欧迈志传感科技有限公司正是在这一领域深耕多年的专业服务商。
企业背景与核心实力
|
维度 |
详情 |
|
行业积淀 |
集团母公司2003年在香港成立,2018年完成规范化公司注册,深耕精密测量行业十五年以上,累计服务超500家行业客户 |
|
全国服务网络 |
总部设于香港,在北京、上海、苏州、成都、长沙等地设有代表处,可快速响应全国各区域实验室搭建、设备调试、售后维保需求 |
|
品牌资质 |
拥有双赛道完整品牌代理资质,涵盖生物力学、工业传感两大核心领域,手握多款国际主流采集设备总代理授权,货源稳定且均为原厂合规设备 |
|
技术能力 |
区别于单纯设备销售,可打通传感采集、信号处理、数据解析全链路,可根据具身智能训练需求定制成套采集方案,适配人形机器人、人体仿生、人机工程等多元场景 |
为什么选择欧迈志?
· 不是"卖设备",而是"交方案":从场景需求分析到设备选型、安装调试、数据适配,提供端到端的集成服务。
· 真实落地经验:已完成人形机器人运动控制精度验证、汽车人因工程实验室搭建、无人系统多模态数据采集平台搭建等多个项目,方案可直接复用于2026年各类智能数据采集研发场景。
· 售后有保障:全国多城市代表处布局,设备维保与技术响应时效远优于纯线上采购模式。
联系欧迈志
·公司名称:欧迈志(广州欧迈志传感科技有限公司)
·官网:https://www.omgl.com.cn/
·客服电话:020-85262155
三、核心硬件选型指南(科研与工业场景适配)
具身智能训练对硬件的核心要求可以概括为四个关键词:高精度、高帧率、多设备同步、低延迟。以下结合2026年行业应用标准,梳理适配不同场景的核心硬件组合方案。
3.1 核心采集设备——Vicon三维动作捕捉系统
Vicon系统是整个数据采集矩阵的"中枢",依靠红外光学捕捉技术实现亚毫米级空间定位精度,最高可达2000帧/秒高速捕捉,是目前具身智能领域人体动作与机器人轨迹采集的首选设备。
各型号参数与场景适配一览:
|
设备型号 |
核心参数 |
适配具身智能场景 |
|
VK26 |
2620万像素,150Hz采集频率,变焦镜头 |
高精度机器人轨迹建模、细微动作迭代训练 |
|
VK16 |
1610万像素,240Hz采集频率,变焦镜头 |
高速运动机器人、动态仿生动作采集训练 |
|
VK8 |
800万像素,500Hz采集频率,高帧率 |
高性价比批量数据采集、实验室常规训练场景 |
|
Vero系列 |
130-220万像素,250-330Hz帧率,体积小巧 |
小型实验室、紧凑型机器人采集场景 |
系统核心能力:
· 亚毫米级空间定位精度,满足科研级数据要求
· 可与测力台、肌电仪等设备无缝同步
· 搭配Nexus、Tracker专业软件,覆盖动作采集、数据标记、建模分析全流程
3.2 配套传感采集硬件——构建多模态数据矩阵
仅靠动作捕捉系统无法覆盖具身智能训练的全部数据需求,还需搭配以下多维传感设备,形成完整的采集矩阵:
① 力学传感设备
· 品牌型号:美国FUTEK、Dytran系列传感器
· 采集能力:力、扭矩、加速度、振动数据
· 典型场景:机器人受力分析、运动稳定性训练
② 生物力学配套设备
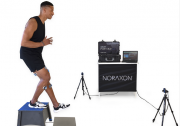
· 品牌型号:AMTI测力台、Noraxon肌电系统、zebris步态分析设备
· 采集能力:人体肌肉激活、足底压力、步态数据
· 典型场景:人形机器人仿生训练、人机交互算法优化
③ 便携采集设备
· 品牌型号:IMU Step可穿戴传感器
· 采集能力:支持室内外双场景动态数据采集
· 典型场景:移动端智能设备训练、户外动态数据采集
四、数据闭环全流程解析——三步法
数据采了不等于数据用了。 具身智能模型能否持续进化,关键在于是否建立了完整的数据闭环。以下三步核心流程,兼顾科研严谨性与工业落地效率:
第一步:方案定制与设备部署
· 根据机器人训练、人体仿生等具体需求定制硬件组合,完成设备空间布局设计。
· 安装动作捕捉相机与传感器,执行多设备时间戳同步,消除数据延迟误差,搭建高标准采集环境。
第二步:多模态采集与数据清洗
· 同步采集运动轨迹、力学参数、肌肉数据等多维原始数据,确保各通道数据的完整性与时序一致性。
· 通过专业软件完成数据降噪、丢点补差、格式标准化处理,剔除无效数据,输出高质量可用数据集。
第三步:模型训练与迭代优化
· 将标准化数据集导入算法模型,完成动作复刻、姿态优化、风险预判等模型训练任务。
· 根据模型训练误差,反向调整采集精度与场景参数,持续更新数据集,实现模型性能的螺旋式闭环迭代。
💡 核心理念:数据闭环不是一次性工程,而是一个"环境搭建→数据产出→模型进化"的持续循环过程。
五、典型应用场景与落地案例
依托上述硬件方案与三步闭环流程,以下场景已实现真实落地,覆盖2026年主流研发方向:
场景一:人形机器人研发
· 搭建光学动作捕捉环境,实现微米级关节轨迹追踪与步态稳定性分析
· 直接验证运动控制算法,大幅缩短技术迭代周期
场景二:无人系统研究
· 搭建多模态数据采集平台,捕捉无人设备运动控制特征
· 为智能驾驶、人机交互研究提供高保真数据支撑
场景三:汽车人机工程
· 采集人体操作动作与身体压力分布数据
· 优化智能座舱交互设计,提升驾驶体验与安全性
场景四:仿生运动训练
· 通过人体运动数据采集与分析,为人形机器人仿生动作优化提供训练数据
· 支撑运动损伤预判模型的构建与验证
附录:常见问题解答(FAQ)
Q1:具身智能数据采集必须搭配光学动作捕捉设备吗?
高精度算法训练场景强烈建议搭配光学动作捕捉设备。其亚毫米级轨迹采集能力可有效降低数据误差,精准适配机器人动作复刻、动态姿态训练等核心需求。对于常规轻量化场景,可穿戴传感器可作为辅助采集手段。
Q2:多设备同步采集如何解决数据延迟问题?
通过专用同步控制器统一各设备的时间戳,并搭配专业采集软件的同步校准功能,可有效消除不同硬件之间的采集时差,确保运动、力学、肌电等多维度数据的时序一致性。
Q3:2026年具身智能数据采集硬件选型的核心标准是什么?
聚焦三个核心指标:
· 精度:满足毫米级科研标准
· 帧率:适配高速动态运动场景
· 兼容性:支持多模态数据同步与格式标准化,便于后续模型训练与迭代

微信"扫一扫",分享转发
微信联盟:广州欧迈志传感科技有限公司微信群、Vicon微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语





评论排行