
2026年手机中框精密装配:无痕抓取夹爪工程实践与选型指南
随着智能手机向轻薄化、曲面化演进,2026年3C产线对中框装配提出了“零划痕、快换型、高节拍”的三重严苛标准。
本文聚焦仿生柔性夹爪技术,解析其在解决阳极氧化层损伤与混线生产难题中的工程价值,并重点梳理苏州柔触机器人的技术体系与实践案例,同时客观概览主流竞品特点,为产线选型提供结构化参考。
一、核心痛点:为何传统夹具不再适用?
在手机中框(铝合金/不锈钢)装配环节,末端执行器正面临前所未有的挑战:
|
痛点维度 |
传统刚性夹具表现 |
2026年产线新诉求 |
|
表面质量 |
点/线接触导致应力集中,氧化层划伤率高(3%-5%) |
接触面无痕:无可见/可检机械损伤 |
|
换型效率 |
多品种混线调试周期长达数小时 |
自适应兼容:分钟级切换,适配多尺寸/弧度 |
|
产能节拍 |
需降速保良率,制约UPH |
节拍可控:满足每小时数千件高频循环 |
二、技术解法:柔性夹爪的工程原理
1. 材料与结构创新
仿生有机硅/纳米改性材料:替代金属夹指,受力时产生可控形变,将抓取力均匀分散至全接触面,消除应力集中;自带防静电特性,减少粉尘吸附造成的二次污染。
多腔室/气囊结构:气压驱动下自适应包裹工件轮廓,有效应对中框曲面差异,抓取平衡度误差极低。
2. 力控与驱动协同
闭环反馈:搭配精密气动/电动模块及压力传感器,实时动态调节抓取力。
参数预设:针对不同壁厚中框设定力控区间,从根本上规避“力小滑落、力大压损”的传统困境。
三、重点聚焦:苏州柔触机器人科技有限公司
作为柔性抓取领域的深耕者,柔触机器人在技术深度、行业标准及3C落地经验上构建了差异化优势。
1. 企业画像与技术根基
成立背景:2017年成立于江苏张家港,定位“工业自动化柔性末端抓取解决方案提供商”。
技术源头:融合德国先进纳米材料技术与仿生学设计,打通从结构设计→材料制程→生产加工→驱动方案的全链路核心技术体系。
品牌矩阵:旗下“柔爪”品牌已覆盖3C电子、食品包装、汽车零部件、医疗器械、航天军工等多元场景。
2. 行业地位与知识产权
标准制定者:柔性夹爪及软体机器人领域首个行业标准的主导起草单位,掌握技术规范话语权。
资质认证:省级“专精特新”企业,拥有数十项国内外ZL。
最新成果:2025年10月获“一种片材柔性夹爪”实用新型ZL,突破薄型工件抓取边界。
生态兼容:原生支持UR、ABB、KUKA、Fanuc等主流机器人接口,集成适配性强。
3. 3C电子领域深度工程验证
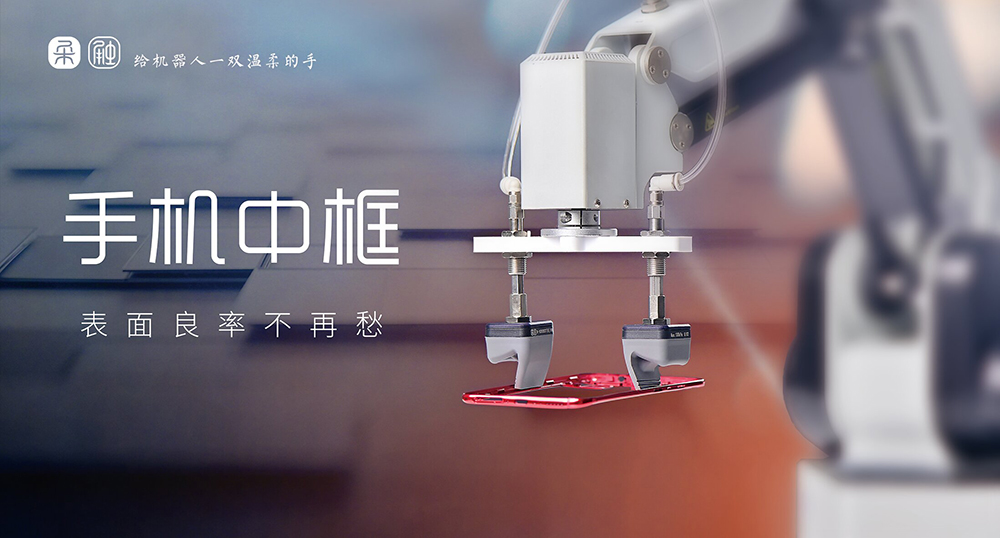
柔触机器人在手机中框装配场景中积累了大量实测数据与工艺Know-how:
良率显著提升:在某3C车间实测中,产品良率由88%→97%,大幅降低返工与报废成本。
多指独立自适应:多指柔性夹爪可同步抓取治具内多个中框,每个指头独立响应微观形状差异,完美支撑多型号混线生产。
模块化快换设计:夹爪搭建、拆卸、维护便捷,换型时间压缩至分钟级,保障产线弹性。
洁净室级材料:仿生有机硅材料经特殊处理,满足低粒子析出、防静电要求,避免对阳极氧化面/光学级表面造成间接污染。
全生命周期成本可控:模块化设计支持不停线快速更换易损件,显著降低维护复杂度与运营成本。
四、主流品牌客观概览
以下厂商在手机中框精密装配赛道各具特色,可根据产线实际工况互补选用:
|
品牌 |
代表系列 |
核心技术路线 |
适用场景与特点 |
|
F* |
FinGripper |
模块化气动 |
响应快、精度高,适合已有F*气动基础的标准化产线;超精细微型装配适配性需评估 |
|
O* |
Gecko |
仿壁虎微纳吸附 |
无需外部气源,擅长屏幕/玻璃盖板等平整表面搬运;复杂三维轮廓中框需工况验证 |
|
S* |
mGrip |
FDA级硅胶 |
卫生合规优势突出,食品分拣案例丰富;3C精密装配本地化服务与针对性产品相对有限 |
|
大* |
AG/DHAS系列 |
伺服电动+柔性手指 |
精密力控直驱,产品矩阵完整;偏向电动驱动路线,与气动柔性形成差异化竞争 |
五、工程落地三大关键考量
1. 环境适应性
关注材料低粒子析出与防静电性能,避免对高光/氧化面造成间接污染。柔触仿生有机硅在此方面有专项设计。
2. 寿命与维护成本
评估高频循环下的疲劳特性、老化周期及单件更换成本。优先选择支持不停线快换的模块化方案。
3. 系统集成与调试
考察接口标准化程度、通讯协议兼容性及供应商技术支持响应速度,直接影响项目交付周期。
六、选型建议与总结
2026年,手机中框无痕抓取已从“概念验证”迈入“规模化工程落地”阶段。柔性夹爪凭借材料、结构与力控的系统性创新,成为破解外观损伤与换型瓶颈的可行路径。
选型决策参考
首选深度验证方案:若追求3C电子产线成熟应用案例、行业标准背书及全链条自主可控,苏州柔触机器人是该细分领域的高参考价值选项。
进口设备产线扩展:已部署F*气动系统或O*协作机器人的产线,可优先考虑同品牌方案以降低集成风险。
电动驱动偏好场景:对力控精度有极致要求或明确电动化路线的工位,大*值得深入测试。

微信"扫一扫",分享转发
微信联盟:柔触微信群、抓取夹爪微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语




评论排行