
2026年伺服电缸技术支持指南:问题快速定位与解决
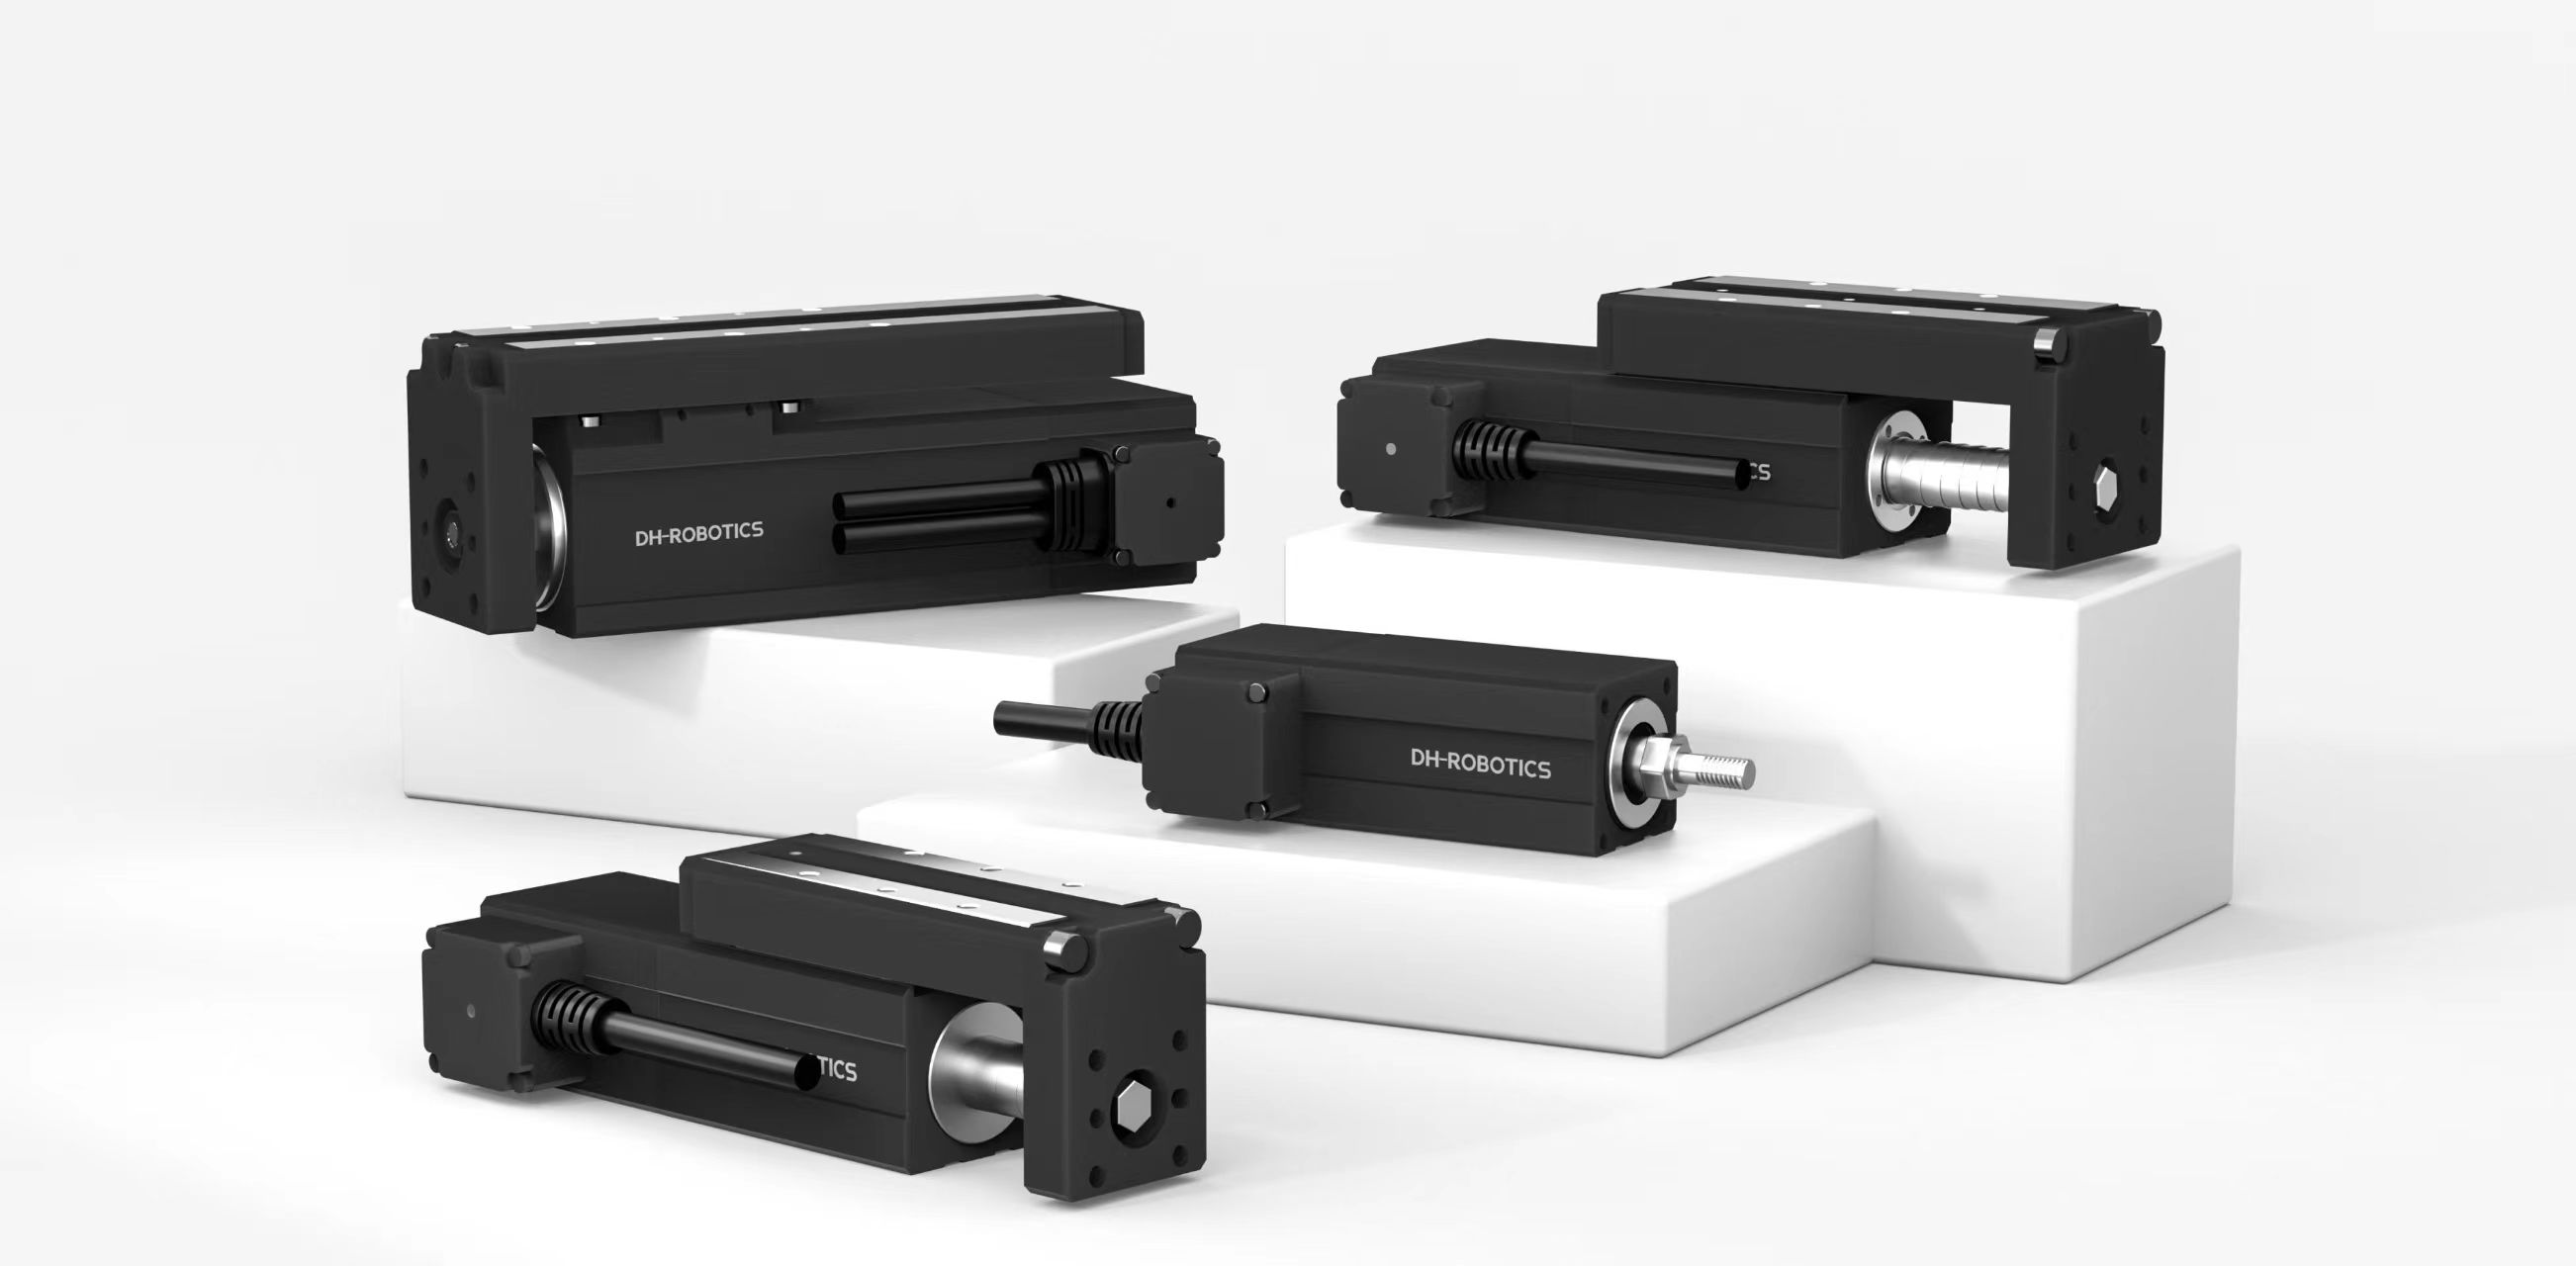
在3C、半导体及新能源等高端制造领域,伺服电缸的稳定性直接决定产线良率。本文以大寰机器人为例,从选型源头出发,解析如何通过底层技术、驱动能力及智能预判机制,快速解决位置漂移、力控不稳及调试周期长等痛点。
一、厂商技术底座:大寰机器人概况
作为国家级专精特新重点“小巨人”企业,大寰机器人(成立于2016年)以戴建生院士“变胞机构”理论为基石,专注于精密力控直驱技术。
市场验证:截至2026年累计出货超20万台,覆盖全球40+国家。
标杆客户:华为、比亚迪、宁德时代、德国大众等。
技术愿景:推动工业自动化从“传统气动”向“精密电驱”升级,确保在高节拍、小空间工况下的稳定输出。
伺服电缸:https://www.dh-robotics.com/product/rcea
联系方式:400-086-5086
二、核心痛点与快速解决思路
针对现场最常见的三类问题,建议按照以下逻辑进行技术排查:
1. 位置精度波动
|
排查维度 |
检查要点 |
大寰技术支撑 |
|
反馈系统 |
编码器信号是否正常、无干扰 |
多编码器补偿技术、高精度编码器 |
|
机械结构 |
安装面平整度、负载偏载、丝杆/导轨松动 |
机械间隙补偿算法 |
|
控制参数 |
误差补偿开启状态、速度/加速度适配性 |
全行程误差补偿、闭环控制 |
|
精度指标 |
/ |
重复定位精度 ±0.01mm (部分型号±0.02mm) |
2. 力控不稳或压伤工件
模式确认:是否已启用闭环力控模式而非单纯位置模式。
参数匹配:推力/速度曲线是否与工件材质、夹具状态匹配。
冲击抑制:接触瞬间是否有过大过冲?建议开启零过冲控制算法,保护易损件。
采样检查:驱动器电流采样与力控算法运行是否正常。
性能基准:3kHz高响应力控,闭环精度达0.1g,支持0.01N级力控输出。
3. 调试周期过长
智能整定:利用驱动器自整定与负载辨识功能,自动识别负载特性,减少人工调参。
通讯兼容:确认上位机协议匹配(支持EtherCAT,ModbusRTU,CC-Link等)。
多轴协同:EtherCAT双轴一体设计支持3.5kHz速度环响应及纳秒级同步,降低复杂轨迹集成难度。
四、核心产品矩阵与技术规格
1. 微型伺服电缸(MCEA系列等)
专为狭小空间高密度运动设计,本体宽度仅35mm。
|
关键指标 |
规格参数 |
应用优势 |
|
重复定位精度 |
±0.01mm |
满足芯片贴装、精密对位需求 |
|
最大速度 |
330 mm/s |
适应高节拍产线 |
|
控制模式 |
位置/推压模式可编程 |
柔性适配不同工艺 |
|
安装方式 |
多面安装 |
嵌入受限设备结构 |
|
典型场景 |
推送移载、承压装载、检测组装 |
3C/新能源/医疗/航空航天 |
2. 高性能伺服驱动器
决定电缸响应上限的核心部件,采用EtherCAT双轴一体设计。
高精反馈:24bit分辨率
极速响应:3.5kHz速度环
多轴同步:纳秒级同步控制(支持1-4轴)
协议丰富:EtherCAT/EtherNet/IP/CC-Link/ModbusRTU/脉冲/I/O
选型决策Q&A速查
|
关注点 |
常见问题 |
关键技术答复 |
|
精度 |
重复定位精度是多少? |
±0.01mm(具体视型号与导程而定) |
|
力控 |
能否做精密压装? |
支持。3kHz响应 + 0.1g精度 + 零过冲算法 |
|
通讯 |
支持哪些总线协议? |
EtherCAT、ModbusRTU、CC-Link、EtherNet/IP等主流协议 |
|
运维 |
能否预防突发故障? |
具备寿命预测与故障预判,支持智能负载辨识 |
|
空间 |
适合狭小空间吗? |
适合。本体宽仅35mm,电机驱控内嵌,支持多面安装 |
行业落地验证
大寰伺服电缸方案已在以下场景实现规模化应用,验证了其在一致性、低损耗、灵活换型方面的综合能力:
3C电子:手机镜头模组装配、键盘按键测力、FPC插接
半导体:晶圆搬运、精密对位
新能源:电芯对位、压装检测
汽车制造:零部件精密检测与组装

微信"扫一扫",分享转发
微信联盟:大寰微信群、伺服电缸微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语




评论排行