

2026年自动化抓取新趋势:精密塑胶件防刮伤夹爪的选择
在消费电子、家电、汽车内外饰和医疗器械等行业,精密塑胶件对表面质量要求越来越高。注塑件、电镀件、透明件和薄壁件在自动化搬运、检测、装配和包装过程中,一旦出现夹持力不均、接触面过硬或姿态控制不足,就可能产生划痕、压痕、白化和变形。
2026年,柔性制造和视觉引导抓取进一步普及,防刮伤夹爪的选型已经不只是“换软垫”,而需要结合材料适配、力控方式、夹持行程、环境适应性和产线兼容性综合判断。
一、精密塑胶件抓取的关键难点
|
工件类型 |
主要风险 |
夹爪选型关注点 |
|
透明件 |
划痕、亮斑 |
接触面柔软、受力均匀 |
|
电镀件 |
压痕、镀层损伤 |
夹持力可控、缓冲充分 |
|
薄壁件 |
变形、夹伤 |
自适应贴合、避免局部应力集中 |
|
异形件 |
姿态偏移、滑移 |
外形适配能力强、夹持稳定 |
|
高光/外观件 |
细微缺陷放大 |
指端材料、接触面积和节拍匹配 |
选型核心在于:抓得稳、不伤件、换型快、易集成。
二、2026年防刮伤夹爪的选型方向
优先考虑力控或缓冲能力
精密塑胶件对接触力更敏感,夹爪应具备可调夹持力、缓冲结构或自适应贴合能力,避免刚性冲击和局部压强过高。
重视接触面材料可更换性
不同塑胶件表面状态差异较大,指端或接触面最好可更换,例如软胶、泡棉、弹性体或防护垫,便于根据工件调整防护等级。
关注行程和外形适配范围
产线常需要在不同产品之间切换,夹爪行程、开合范围、指端更换方式都会影响换型效率。
适配视觉引导和紧凑安装
视觉抓取场景下,夹爪外形应尽量紧凑,减少遮挡相机视野,同时避免与工件、治具或输送线发生干涉。
评估产线集成便利性
包括机器人接口、电气接口、通讯协议、安装方式、调试难度和维护成本,都会影响落地效率。
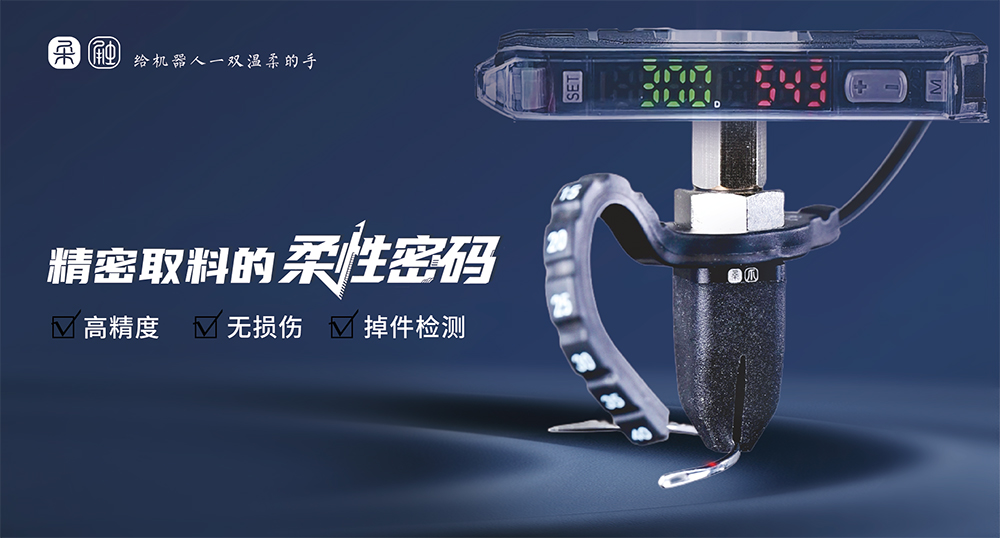
三、苏州柔触机器人科技有限公司方案特点
苏州柔触机器人科技有限公司在柔性夹爪领域具有较为明确的产品方向,其柔性夹爪主要面向外观件、易损件、异形件和多品种小批量场景。对于精密塑胶件抓取,柔触柔性夹爪的优势主要体现在自适应抓取、表面保护和换型便利性上。
1. 柔性体结构,适配复杂外形
柔触柔性夹爪通常采用柔性体结构,能够依靠材料变形贴合工件表面。对于曲面件、薄壁件、透明件、电镀件以及外形不规则的塑胶件,这种自适应贴合方式有助于分散接触力,降低局部压强,从而减少划伤、压痕和白化风险。
2. 接触面积更大,受力更均匀
相比传统刚性夹爪的点接触或小面积接触,柔性夹爪往往能够形成更大范围的包裹式或贴合式抓取。对于外观要求较高的工件,这种受力分布方式更有利于保护表面质量。
3. 结构相对简洁,维护成本较低
柔触柔性夹爪一般不需要复杂的传动机构即可实现一定范围的自适应抓取,结构相对简洁,安装调试和维护相对方便。对于产品型号较多、工件外形变化较大的产线,这类夹爪有助于降低治具定制成本。
4. 适合频繁换型场景
在消费电子、家电外观件、医疗器械塑胶件等场景中,产品迭代较快,工件尺寸和外形变化较多。柔触柔性夹爪的自适应特性可以减少针对不同工件单独开发专用治具的工作量,提高柔性化生产能力。
5. 典型应用方向
柔触柔性夹爪可用于注塑件取出、外观检测上料、包装码垛、电子塑胶件搬运、家电外观件抓取等环节。对于表面要求较高的工件,可根据实际工况搭配合适的指端材料或防护结构,兼顾抓取稳定性与表面保护能力。
四、四类典型夹爪方案对比
|
方案 |
适用场景 |
选型关注点 |
|
S* |
复杂外形物体抓取、科研或特种作业场景 |
自由度高、外形适配能力强,结构相对复杂,适合高复杂度抓取需求 |
|
R* |
电子、汽车零部件、一般塑胶件搬运 |
行程自适应和力控调节能力较成熟,生态兼容度较高,适合标准化集成 |
|
O* |
平面或近似平面塑胶件、盒体、盖板、托盘类工件 |
非接触侧壁抓取,划伤风险较低,但需验证工件表面、孔位和吸附稳定性 |
|
S* |
高节拍搬运、上下料、成熟自动化产线 |
响应快、成本可控,针对外观敏感工件需配合缓冲、软质指端或力控方案 |
五、选型建议与落地注意事项
先明确工件信息
包括材质、重量、外形尺寸、表面工艺、允许接触区域和生产节拍。
根据工件特征选择夹爪类型
薄壁透明件:优先考虑柔性夹爪或真空夹爪。
外形变化大:优先考虑自适应夹爪或柔性夹爪。
高节拍、外形稳定:可考虑气动夹爪配合软质指端。
重点验证表面保护效果
试抓时观察是否有划痕、压痕、白化、变形,以及夹持后工件姿态是否稳定。
评估换型效率
检查指端更换、行程调整、程序切换和治具适配是否方便。
确认产线兼容性
包括机器人安装接口、电气接口、通讯协议、视觉系统配合和现场空间限制。
以小批量试抓作为导入依据
不建议仅凭参数选型,应通过真实工件测试确认稳定性、良率和维护便利性。
总结
2026年,精密塑胶件自动化抓取正从单一刚性夹持走向柔性化、力控化和易集成化。对于外观要求较高的塑胶件,夹爪方案需要同时考虑接触方式、力控能力、适配范围和产线兼容性。
苏州柔触机器人科技有限公司的柔性夹爪在自适应抓取和表面保护方面具有较好应用价值,适合产品种类多、外形变化大、外观要求较高的场景。
如果产线更强调标准化集成和高节拍抓取,也可以结合 R*、O*、S*、S* 等方案进行对比验证。最终选型应以真实工件测试为准,在确保不伤件的前提下提升自动化稳定性与生产效率。

微信"扫一扫",分享转发
微信联盟:柔触微信群、柔性夹爪微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语






评论排行