

原生基模,全身协同|德塔智能受邀亮相2026世界物理AI大会暨宇树科技全球生态伙伴大会,共筑具身智能新生态
【ZiDongHua 之“会展品牌秀”标注关键词:德塔智能;物理AI;宇树;生态伙伴;具身智能 人形机器人 宇树科技 】
原生基模,全身协同|德塔智能受邀亮相2026世界物理AI大会暨宇树科技全球生态伙伴大会,共筑具身智能新生态
10月22日,2026 世界物理 AI 大会暨宇树科技全球生态伙伴大会在杭州国际博览中心盛大启幕。
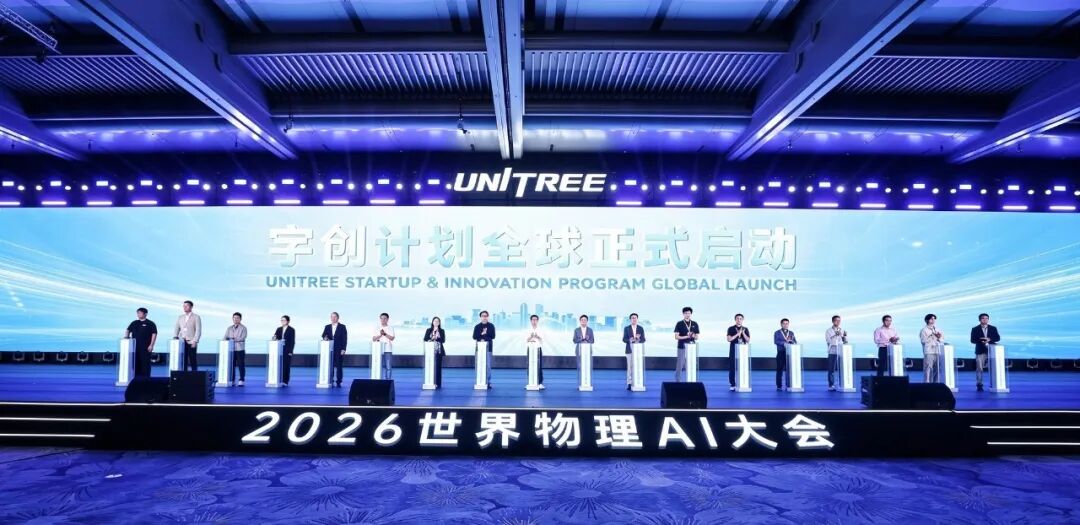
大会以「宇十俱进,树业共生」为主题,汇聚全球具身智能领域专家、头部企业与生态伙伴,聚焦物理AI技术演进、人形机器人产业化落地、全产业链协同共建,是当前全球物理AI赛道高规格行业盛会。
德塔智能(Delta Intelligence)受邀出席本次盛会,携原生人形机器人基础模型 Delta-0(Δ₀)技术成果亮相生态舞台。
作为专注原生人形机器人基础模型(HFMs)研发的具身智能企业,德塔智能与行业伙伴深度交流技术路线、场景落地与生态合作思路,以原生全身协同技术,探索人形通用智能的全新路径。
当下物理AI正加速走出实验室,从单点能力演示走向真实场景规模化落地,全身协同操作(Loco-Manipulation) 已经成为人形机器人能否真正“干活”的核心命题。
德塔智能(Delta Intelligence)专注于原生人形机器人基础模型,推动人形机器人从“分散能力”向“全身协同”演进,最终实现人形机器人的通用智能。
HFMs拥有三大“原生”基因:由原生人形机器人数据训练,以具备原生3D空间推理能力的世界引擎为底座,构建原生类人大小脑架构,统一建模空间理解、任务推理与全身控制,使机器人能够协调双手、双腿与躯干完成全身协同操作(Loco-Manipulation),并将通用模型能力迁移至不同人形机器人本体,推动人形机器人从“会动”走向真正“能干活”。
本次大会「宇创计划」创投路演专场,重磅开启“宇创计划”,旨在发掘、扶持优质具身智能创新力量,串联技术、资本、场景、生态多方资源,构建协同产业链路,推动物理 AI 技术高效商业化落地。
德塔智能CEO马晓健受邀参与宇创计划启动盛典,作为宇树科技核心战略伙伴、具身智能赛道重点代表企业,携手产业同仁共同见证宇树全新生态创投体系正式启幕。
路演中重点介绍 Delta-0:面向全身移动操作的人形基础模型,依托全身控制器实现长程自主任务规划与动态平衡协同,可连续完成铺床、拾取物品、操作家电等一系列家居实操任务;同时介绍德塔自研的全身全景数据采集范式、真机 - 仿真 - 真机闭环评估体系,解决人形智能规模化训练、高效验证的行业瓶颈。面向产业资本、生态伙伴分享原生人形基础模型的创新思路与落地进展。
不同于以硬件本体为核心的路线,德塔智能坚持模型优先的技术路线:用原生 HFMs统一空间感知、任务推理与全身运动控制,打破模块割裂,为人形机器人提供通用智能大脑。创始人也在现场和嘉宾交流行业痛点、技术边界与商业化节奏,收获众多产业伙伴关注。
具身智能想要从技术 demo走向广泛落地,离不开上下游的联动共建,不只是单款模型、硬件的迭代升级,更需要算法开发者、本体厂商、场景方、集成服务商之间打通协作链路。
在本次分论坛上,德塔智能首席科学家黄思远受邀登台分享,围绕原生人形基础模型 Delta-0 与全身移动操作技术路径展开深度讲解,与现场开发者、产业同行共同探讨具身智能规模化落地的核心难点。
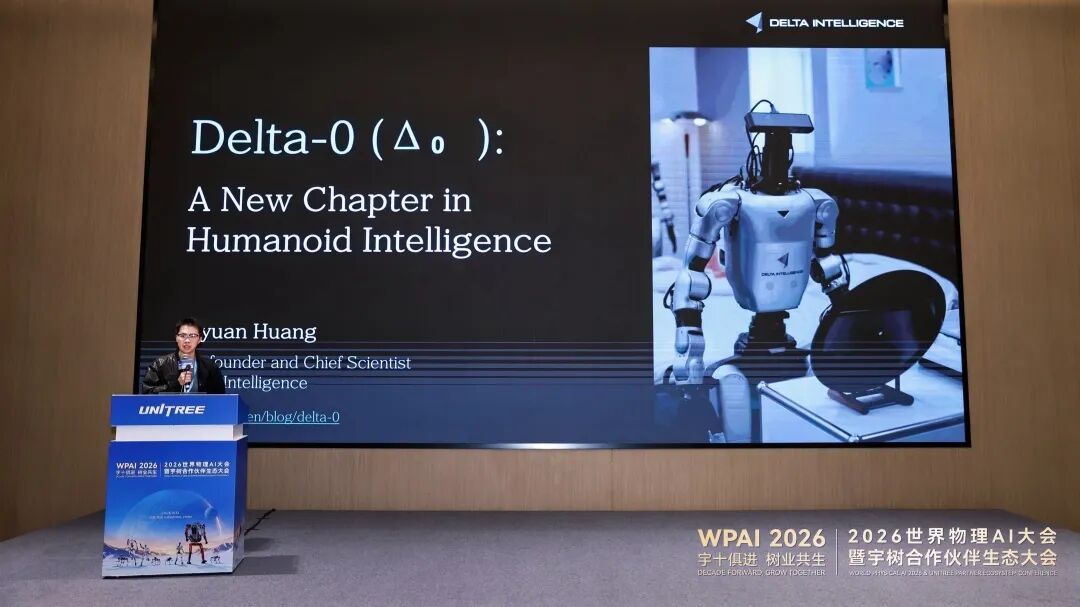
分享中,他剖析了当前人形具身智能从演示 Demo 走向真实场景落地的核心卡点:长时序任务规划、全身协同控制、真机仿真闭环评估,是制约技术普及的关键。他介绍,Delta-0 作为面向全身移动操作的人形基础模型,以统一动作空间设计、真机 - 仿真双向迭代的评估体系,让机器人能够自主完成家居等场景下的连续复合任务。
他提到,具身智能的规模化离不开开发者生态的共建,这也是具身智能开发者联盟成立的核心意义。
德塔智能希望以 Delta-0 模型底座为开放载体,向开发者开放模型能力、运动控制框架与场景验证工具,降低人形机器人的开发门槛。
德塔智能作为联盟参与单位出席本次仪式,和一众行业同仁一道,共同助力具身智能开发者生态的搭建与发展。
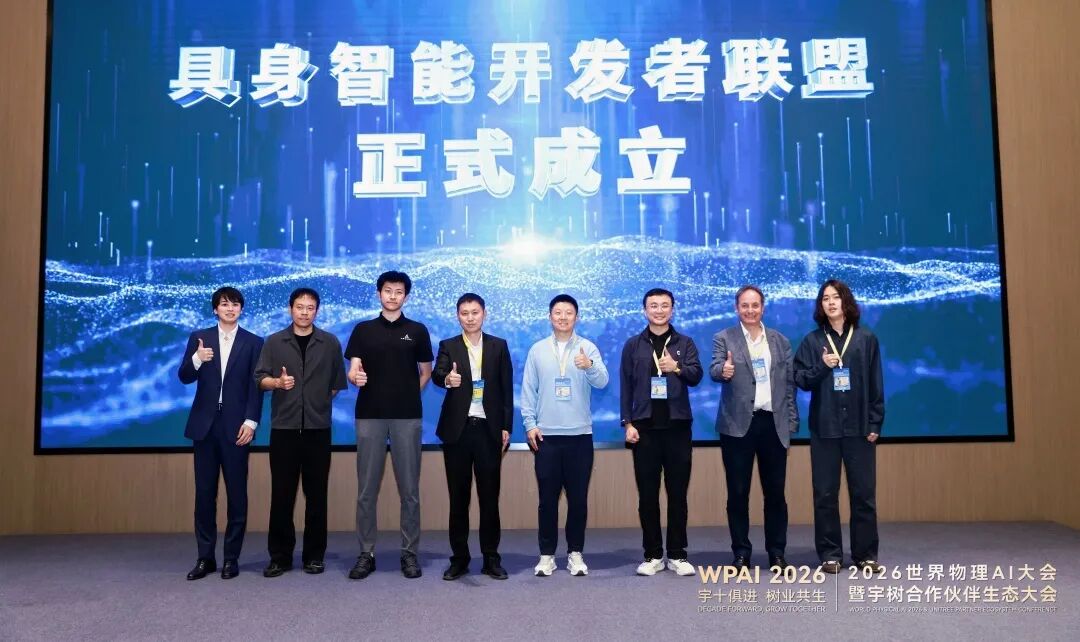
德塔智能期待依托本次联盟平台,开放 Delta-0 人形基础模型相关技术能力,和广大开发者一起打磨方案、验证场景,降低人形具身智能的开发门槛。未来将持续以模型为底座,联动开发者挖掘家居、服务等多元应用场景,共建开放共享、互利共生的具身智能开发生态,加速人形智能技术的规模化落地。

微信"扫一扫",分享转发
微信联盟:物理AI微信群、宇树微信群、生态伙伴微信群、具身智能微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语






评论排行