
具身智能 智赋万物 |《新清华》摘编张涛教授人文清华讲坛演讲实录
【ZiDongHua之“自动化者人文”标注关键词:具身智能 张涛 清华讲坛 人文 演讲实录】
具身智能智赋万物|《新清华》摘编张涛教授人文清华讲坛演讲实录
新清华编者按:
具身智能正推动人工智能从“数字世界的思考者”进化为“物理世界的行动者”,人工智能发展正经历从信息处理到物理交互的深刻范式转变。我们该如何认识这些具有颠覆性的新技术?如何应对即将到来的新变化?近日,清华大学具身智能与机器人研究院院长、自动化系主任张涛教授做客人文清华讲坛,发表题为“具身智能智赋万物”的演讲,带领大家领略具身智能带来的社会变革,思考如何迎接“人机共生”的时代。本报摘编部分演讲实录,以飨读者。
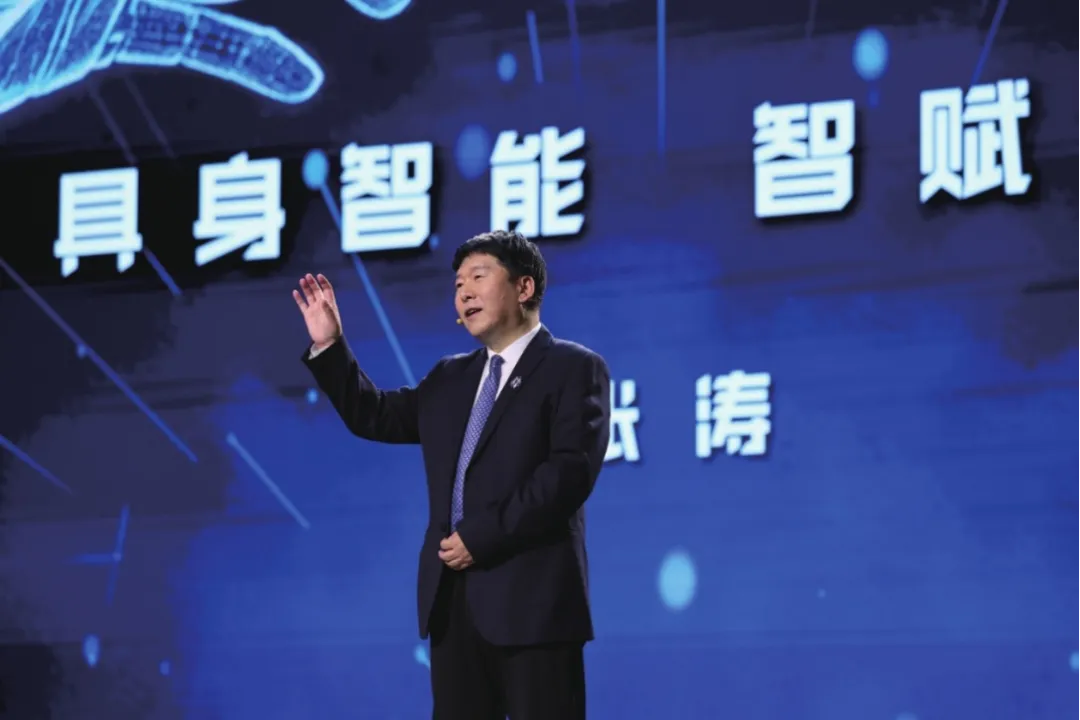
张涛做客人文清华讲坛,发表演讲
具身智能的关键技术
早在1950年,图灵就提出过有关具身智能的设想:未来的机器人或者虚拟环境中的仿真人应当能够感知环境并与之进行交互,具备自主规划、自主决策和行动的能力。具身智能具有通用性、交互性和自主性三大核心特征。相比早期机器人主要依赖人的编程和指令来完成任务,具身智能机器人需要有感知外界和学习的能力,可以通过训练实现深度推理、自主工作。
以当时的技术条件来看,这种设想明显难以实现,这些能力都属于人类才能达到的范畴。但随着科学技术的发展,具身智能机器人在今天已成为现实。
以2025年机器人世界杯为例,机器人已经不再依赖人类辅助识别足球和球门、依赖既定程序行动,它们能够独立判断球场信息,自主比赛。
实现具身智能需要突破以下几个关键理论与核心技术:智慧通用的多模态具身大模型、高效精准的环境感知与理解、可靠稳定的动态规划与控制以及强健灵巧的机器人本体与操作。实现这些突破后,我们可以进一步提出下一个目标:研制具身智能机器人。
具身智能机器人技术的发展方向
具身智能的概念其实与人体结构、人的能力相呼应,要求具身智能机器人有能够支撑行动的“身体”和能思考的“大脑”。相应地,研发具身智能机器人的核心工作包括两个方面:打造强健的本体、构建智慧的大脑。
人体由骨骼、肌肉、手脚、心脏等器官和组织共同支撑生命活动,机器人也应具备支撑结构、驱动系统、操作部件和能源系统等。值得一提的是,具身智能机器人的“身体”并不局限于人形,它可以有多种形态,如自动驾驶汽车也属于具身智能的范畴。
机器人的整体结构框架就是它的“骨骼”,目前主要由刚性材料搭建。这种材料强度高,但通常重量也大,会让机器人变得笨重。目前该领域的研究目标之一就是优化结构材料,保证结构坚固、稳定的同时实现轻量化。
爆发式高功率密度驱动技术则充当机器人的“肌肉”,其核心是拥有高功率密度电驱动关节。想要让机器人获得与人一样的行动能力还需要解决很多技术问题,“灵巧手”便是当前的探索方向之一。从专业角度看,人手的自由度极高,可是要让机器人手实现10-20个自由度,每一个自由度都需对应一个驱动电机,配备相应的感知系统,还要对所有信息进行实时处理和控制,实现不同自由度之间的协作。
具身智能机器人还要有高性能足腿,它的核心作用一方面包括高速步态,能支持机器人快速运动,另一方面包括动态平衡,使机器人在运动中保持全身平衡。
电池相当于能量输出系统,是机器人的“心脏”。具身智能机器人对电池的要求很高。尤其是在完成一些特殊动作或特殊工作时,机器人需要在短时间内获得巨大能量,完成强力输出,这就要求它配备的电池同时具备轻量、高倍率和高能量密度的特性。
智慧大脑对于具身智能机器人来说至关重要。近年来,人工智能领域取得重大突破,大模型使人机通过自然语言交互成为可能,也能够训练机器人使其具备学习能力。但目前的大模型还不能满足具身智能机器人的所有要求,具身智能机器人真正需要的是多模态世界模型,它不仅要能支持机器人与真实的物理世界发生多种关系,还须具备高智能、低算力、低能耗的特点。
除了自然语言,人和机器之间其他的交互方式令人充满想象。目前有很多研究正在努力实现让机器人先判断人的语言和情绪,再决定如何回答问题。这是一项很有挑战性也很有趣的课题。
芯片是机器人智慧大脑能力的物理载体。芯片技术的发展目标是进一步提升机器人的计算与控制能力,使世界模型和训练方法能够真正装入小小的芯片中。
此外,想要让机器人具备真正的感知能力,还需要进一步借助和发展计算机视觉技术、各种视觉传感器等器件。
具身智能的应用场景
所有的具身智能技术最终都要走向“赋能万物”,它的发展将影响整个社会,因此具有重要的战略意义,是未来产业之一。
具身智能的突出价值在于将人工智能技术从数字空间延伸到真实物理空间,把感知、理解、决策和执行能力嵌入实体经济流程,实现人工智能与实体经济深度融合。比如让机器人直接参与生产、服务、巡检、搬运、护理和应急处置,把智能能力转化为现实世界中的劳动能力和服务能力,推动相关产业升级。
当前,工业场景中一些目标明确、任务重复、工具充足、环境可控的工作已经开始由机器人完成。如果引入具身智能机器人,便能借助其自主感知、规划、执行任务的能力,帮助生产线实现柔性化和自主化升级。
面向国家社会发展需求,具身智能还可以赋能育儿、养老行业,让机器人承担一部分照护和陪伴任务。
在教育娱乐领域,具身智能正在拓展全新的应用空间。我认为未来会出现“机器人学校”,它有两层含义:一是这种学校以制造高智能机器人为科研目标;二是机器人进入学校,参与并帮助实现人的未来教育。
大力发展具身智能是国家战略,也是清华大学的重要布局。2025年9月30日,清华大学具身智能与机器人研究院成立,整合自动化系、机械系、电子系、计算机系等与具身智能机器人相关的力量,共同开展研究。
目前,研究院围绕具身智能关键技术确立了几个重要研究方向,例如在“大脑”方面探索世界模型的创新,研究具身智能机器人认知范式的演进;在感知、理解、控制和决策方面,面向复杂环境和动态行为开展研究,设计各类关键零部件,让具身智能机器人具备优良性能的同时,成为真正令人放心的机器人。
具身智能与人类社会
具身智能将给人类社会带来怎样的变化?首先可以预判,人机协作完成工作、人与机器人共同生活是未来趋势。这也会使人和机器人之间产生许多新的关系,包括法律关系、经济关系、安全关系甚至伦理关系,也会产生很多新的社会问题。
当人使用自动驾驶功能时发生车祸该如何认定责任?这种场景下就会涉及法律问题。如果机器人为人工作,是否也会产生新的收益分配方式?这则涉及经济问题。
安全性是具身智能机器人发展中需要考虑的重要因素。尤其是机器人未来要进入家庭参与养老,甚至照顾孩子,它是否安全非常关键。同时,当机器人具备情感理解能力之后,伦理问题同样不可回避。
我们必须提前思考具身智能技术可能带来的变化,相应的规则制定和治理不能等技术成熟再开始,必须在研发早期就介入。尤其在安全方面,安全测试是具身智能进入实体产业的前提,应覆盖运动稳定性、碰撞安全、紧急制动、感知失效、错误指令处理和网络安全等内容。只有数据、仿真、测试和标准体系协同完善,具身智能才能实现可信落地和规模化应用。
面对上述方方面面的变化,首先要明确发展具身智能的目标是为了提高人类生活质量,让人类生活更加美好。此外,我认为具身智能发展还要遵循这些原则:具身智能要成为人类社会不断发展的动力;要让机器人更好地服务人类;不能让机器人颠覆人类社会。
最后,我想用几句话作为总结:第一,交叉研究是具身智能与机器人领域创新的基础,必须开展交叉研究推动交叉学科发展;第二,产学研用是具身智能与机器人领域发展的动力,该领域必须进入具体场景并转化为现实生产力;第三,与人文相融合是具身智能与机器人领域持续发展的灵魂,必须思考它与人类社会、与人文精神之间的关系。
我要收藏
点个赞吧
转发分享
微信"扫一扫",分享转发


评论排行