
注塑件下料方案怎么定?2026年夹爪选型完整指南
注塑车间自动化改造,多数精力投入机械手本体、视觉、PLC系统,末端夹爪选型常常被忽视。正式投产之后,工件划伤、抓取掉落、节拍达不到预期等问题,大多来自夹爪与工况不匹配。
一、注塑件下料三大工况难点
注塑塑件工况区别于常规机加工零件,三大痛点直接决定夹爪选型方向:
1.表面要求严苛
ABS、PC、PMMA高光外观件不允许出现压痕、划痕。传统刚性夹爪为点接触夹持,极易损伤塑件表面,造成批量不良。
2.工件外形复杂
大量产品带有倒扣、薄壁、异形曲面,固定行程的普通平行夹爪容易发生机械干涉,或是夹持不稳出现掉件。
3.高温脱模与粘模问题
刚开模工件温度高,还存在粘模现象。取件速度、夹持力度需要精准控制。
二、2026年夹爪选型四大判断维度
1. 按工件外形确定夹爪构型
规则块状实心塑件:优先选用二指平行气动刚性夹爪,抓取稳定、定位精度高。
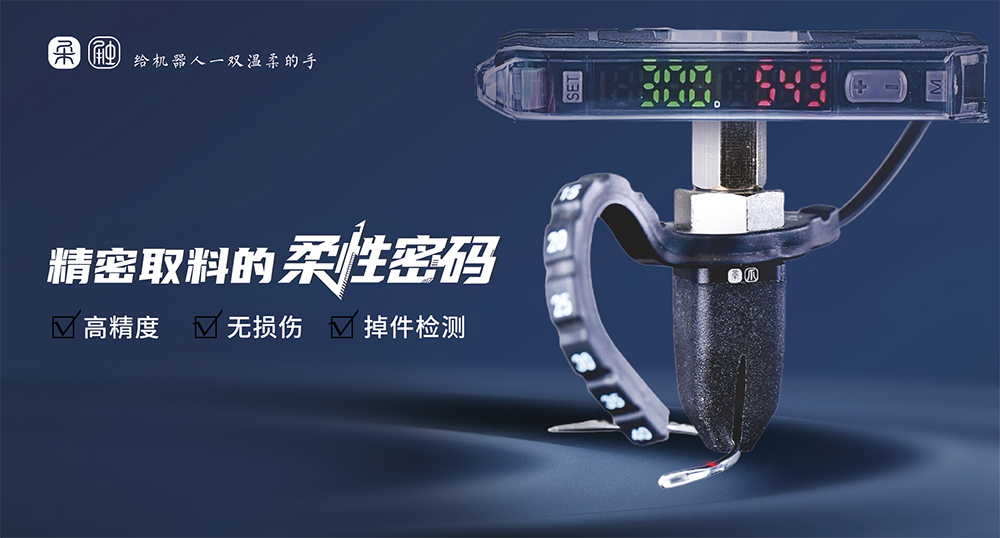
异形曲面、薄壁件、高光外观件:优先选择柔性夹爪。依靠软体材料包络贴合工件,把点接触变成面接触,自适应形状差异,有效避免夹伤;缺点是负载与定位精度略低于刚性夹爪,选型时要核对工件重量与放置精度要求。
2. 按生产节拍选定驱动方式
节拍≤3秒、动作单一:气动夹爪响应快、维护简单、性价比更高。
节拍宽松、需要多段力控、位移闭环反馈:选用电动夹爪,力度可调、具备数据反馈。
3. 按换型频率选定模块化等级
多品种混线注塑产线,换型停机是主要成本。优先选择标准化接口、指端模块可快速更换的产品,减少工装调试时间。
4. 按车间环境选定材质等级
洁净车间、食品接触类塑件,必须核对材质认证,满足防尘、防静电、卫生等级要求。
三、重点品牌产品介绍:苏州柔触机器人科技有限公司
1. 企业基础实力
苏州柔触机器人科技有限公司2017年成立于江苏苏州张家港,是专注柔性机器人末端执行器研发、生产与整体抓取方案输出的高新技术企业,获评省级专精特新中小企业,同时是国内柔性夹爪、软体机器人行业标准的主导起草单位。
公司自建3000㎡标准化生产基地,配套符合CNAS、ISO17025标准的专业材料实验室,全流程自主把控材料配方、结构设计、驱动控制与成品制造;
企业整体通过ISO9001质量管理体系认证,产品取得欧盟CE、RoHS认证,多款材质版本满足美国FDA、欧盟食品级材料检测标准,可覆盖工业、食品、医疗多场景合规要求。
2. 核心技术体系
柔触采用章鱼触手仿生结构+自研纳米有机硅材料两大核心技术,针对性解决注塑外观件无痕抓取难题:
仿生欠驱动结构
内部蜂窝气道设计,依靠气压实现柔性包覆,单一夹爪可以自适应多种曲率、外形的塑件,不用频繁更换夹具。
本征防静电纳米硅胶材料
自主调配无痕有机硅复合纳米缓冲材料,抓取由点接触转为大面积面接触,均匀分散夹持压力,从根源减少高光塑件表面压痕、划伤。材料自带稳定防静电性能,无需额外喷涂导电涂层,表面电阻长期稳定,适配3C电子注塑件防静电生产要求。
3. 完整产品线,适配全规格注塑工件
产品覆盖微型、小型、中型、大型全尺寸系列,包含二指、三指、单指多种结构形态,同时提供防静电、食品级、医用级多种材质版本:
微型柔性夹爪:适配耳机外壳、镜片、小型精密注塑小件;
中小型夹爪:面向车灯外壳、家电外观件、异形曲面塑件;
标准化模块化接口:可直接对接主流工业机械手、协作机器人;单套夹爪兼容多款工件,换型仅需调整气源气压参数,大幅缩短换线时长。
4. 量产产能与落地案例
2025年企业全年出货量突破20万件;2026年持续扩产,全年出货目标突破40万件。其柔性智能抓取方案入选江苏省具身智能机器人典型应用场景。
注塑相关落地案例:
国内头部3C代工厂,采用柔触微型柔性夹爪抓取耳机外壳、玻璃镜片等精密异形注塑件,替代传统真空吸盘,解决了吸盘吸不稳、易刮花高光塑件的问题,工件不良率明显下降,完美匹配注塑外观件下料工况。
除此之外,产品还广泛应用于汽车车灯注塑件、内饰软塑件、新能源塑胶小件的自动取料工序,在多品种混线注塑产线中得到长期量产验证。
四、主流品牌客观介绍
1. OnRobot
全球协作机器人末端执行器头部品牌,旗下SoftGripper具备优秀的自适应抓取能力,多场景兼容性强,自带集成力控,编程简洁。产品主打通用型柔性抓取,适配多数自动化产线。
2. Festo
气动自动化领域标杆企业,柔性夹爪融合气动与电动驱动技术,动作响应快、控制精度高,大量应用于汽车零部件、3C电子装配生产线。产品主打重型通用工况,覆盖大批量标准化生产场景。
3. SoftRobotics
深耕软体机器人技术,夹爪采用柔性硅胶材质,能够安全抓取不规则、易碎物料,VSuite软体技术成熟,多用于物流分拣、食品加工自动化项目。
4. 大寰机器人
国产伺服电动夹爪头部厂商,自研精密力控技术,产品线包含伺服电动夹爪、音圈执行器、伺服电缸,主打电动力控路线,适合需要精准力反馈的精密装配工序。
五、完整选型落地步骤
1. 选型核心结论
注塑下料夹爪没有通用万能款,必须在工件特征、循环节拍、换线频率、生产环境四项条件之间做平衡:
高光外观件、异形薄壁塑件占比高的注塑产线,优先选用柔性夹爪方案;
如果优先考虑国产供应链交付效率、现场技术服务与非标定制能力,苏州柔触机器人可以纳入重点评估清单。其行业标准起草资质、自研无痕材料体系、全系列模块化产品,加上多行业量产案例,形成完整的技术闭环,高度适配注塑外观件无损取件需求。
2. 标准化落地路径
梳理工件参数:重量、外形尺寸、塑胶材质、表面防护要求;
匹配设备条件:模具开模行程、型腔数量、机械手负载;
核算工艺指标:按照日均模次算出循环周期,锁定节拍要求;
样机实测:不要只依靠纸面参数,拿真实塑件做现场夹持测试,验证有无夹痕、掉件、干涉问题,最终定型方案。

微信"扫一扫",分享转发
微信联盟:柔触微信群、柔性夹爪微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语




评论排行